TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南
TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南

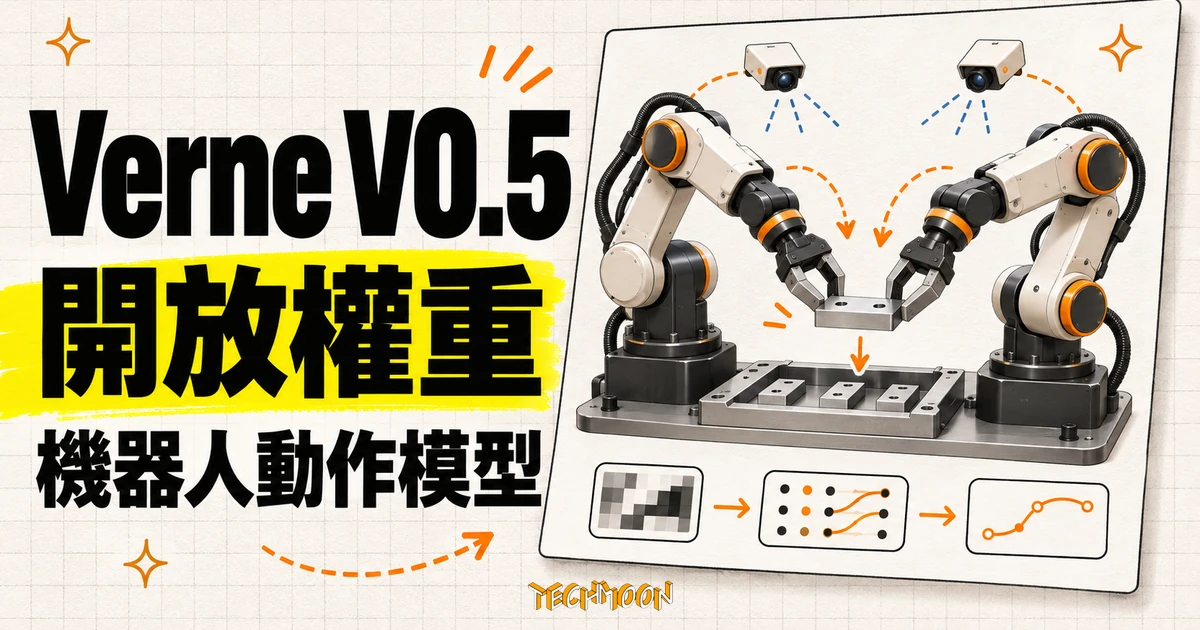
Verne 於 2026 年 11 月 4 日開放工業機器人動作模型 V0.5 權重(8.2B 參數、GPU 24GB 起步):自訂授權僅讓年營收 500 萬美元以下的公司免費商用,超過須另洽 Verne;LIBERO 99.3%、RoboTwin 2.0 乾淨場景 81.0% 的成績,其領先宣稱限定美國公司開發的開放權重模型,全榜另有分數更高的開放模型;權重只輸出 30Hz 動作目標,視覺語言模型規劃、差動逆運動學與 500Hz 即時控制都要自己接。本文回官方研究頁、repo 與授權檔核對每個數字的範圍。
用 AI 摘要這篇文章:
美國機器人公司 Verne 在 2026 年 11 月 4 日發布 V0.5,一個開放權重(open-weight)的工業機器人動作模型:參數量 8.2B,權重以三種版本放上 Hugging Face(基礎版與兩個基準測試版),程式碼與推論流程放在 GitHub,同場還宣布了微調平台與客製部署服務。官方定位是世界動作模型(world action model),同時學習場景接下來怎麼變化、以及機器人該怎麼動。發布時間點有個背景:官方研究頁自己提醒,十四個月前 Physical Intelligence 才開放了 π0.5 的權重,這個賽道現在不止一家在跑。
官方在發布貼文裡把動機說得很直白:讓機器人民主化,要從把前沿基礎模型開放給所有人做起。對想評估的團隊,這次發布要拆成三個獨立的問題來讀:我的公司能不能免費商用、官方講的領先是哪個範圍的領先、拿到權重之後離一台會動的機器人還缺什麼。三個問題的答案各有一份原始文件,也各有官方沒說完的部分。
V0.5 用的是自訂的 Verne V0.5 Model License(授權檔標明 1.0 版),屬於隨權重附上的條款,與 Apache 或 MIT 這類標準開源授權不同。條款把用途切成兩邊:非商業的研究、教學、評測與基準測試,任何營收規模的組織都免費;商用則畫了一條線,年營收在 500 萬美元(含關係企業合併計算)以下的公司可以免費商用,超過這條線就必須另外向 Verne 取得商業授權。研究頁的宣傳語把重點放在開放,商用門檻要打開授權檔才看得到。
幾個配套條款值得整段讀完。營收跨過門檻的公司有 90 天緩衝期,要嘛談下商業授權、要嘛停止商用。只使用你產品而沒有另行取得權重的終端客戶,不需要向 Verne 拿授權,其營收也不併入你的門檻計算。機器人跑模型時錄下的畫面、狀態與人工修正資料,條款明訂不算衍生作品,可以用來訓練任何模型;但拿權重微調出來的模型是衍生作品,蒸餾出來的也算。對資料資產敏感的工廠,這一進一出的界線先畫清楚,比急著下載重要。
條款還掛了兩串但書。出口管制方面,權重受 EAR、ITAR 與 OFAC 制裁清單約束,受美國全面禁運的地區與限制清單上的對象拿不到授權;用途禁令則畫掉武器、傷人與違法監控。這些條款文字對多數台灣開發者是遠處的邊界,但 500 萬美元那條線就在門口:年營收低於門檻的新創與學研單位可以直接下載評估;超過門檻的製造商若要商用,寄到 partnership 信箱的授權洽談會比 Hugging Face 的下載按鈕先發生。Hugging Face 上的三個版本也各有用途:v0.5-base 是給微調的底座,另外兩個分別對應 LIBERO 與 RoboTwin 的評測重現,下載前先確認版本可省下不少摸索。開放權重模型的授權邊界各有各的畫法,Mistral 的 MEOW 條款是另一種自訂邊界的讀法,Kimi 開放權重下載前的三道門檻檢查則是同一套評估清單的通用版。
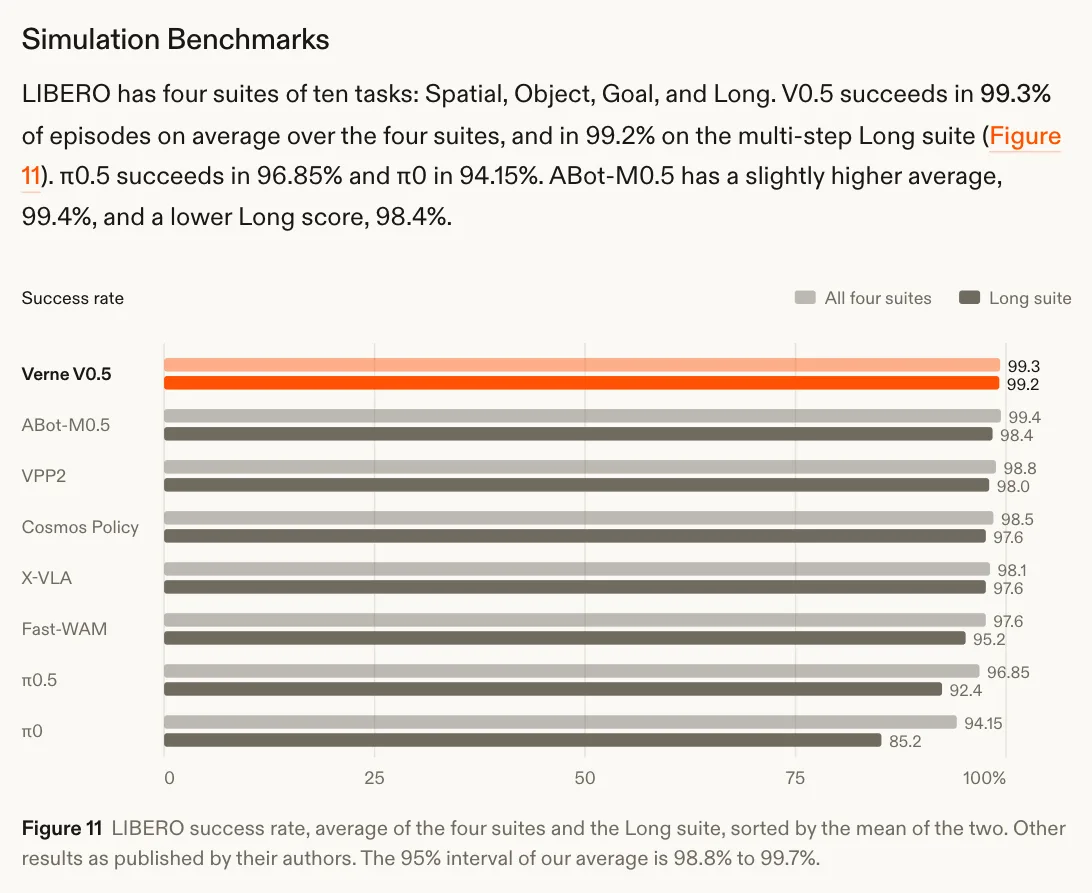
官方宣稱 V0.5 是領先的開放權重模型,但這句話有兩層限定:範圍是「美國公司開發的開放權重模型」,榜單基準是 2026 年 10 月 30 日的版本。把限定詞拿掉再看分數,圖像會不太一樣。
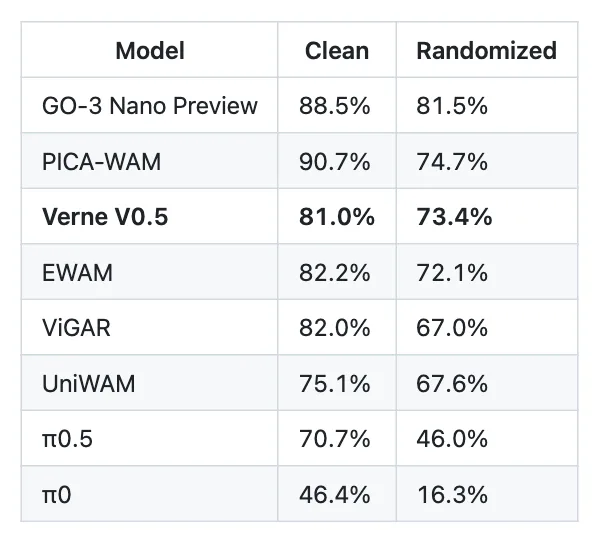
LIBERO 榜上,V0.5 四個子測試平均 99.3%(官方附的 95% 信賴區間是 98.8% 到 99.7%),長任務子集 99.2%。官方成績表上平均略高於它的是 ABot-M0.5 的 99.4%,長任務則是 V0.5 的 99.2% 對 98.4%。RoboTwin 2.0 的協定是每個政策用 2,500 段乾淨場景示範微調(50 個雙臂任務、每任務 50 段),再以每任務每場景約 100 段情節評測;V0.5 乾淨場景 81.0%、隨機化場景 73.4%,同一張表上,乾淨場景有四個分數更高的模型:PICA-WAM 的 90.7%、GO-3 Nano Preview 的 88.5%、EWAM 的 82.2%、ViGAR 的 82.0%;隨機化場景也有兩個在它前面。換句話說,V0.5 的領先是分組內的成績;在官方選錄的這張成績表裡,乾淨場景它排在第五。這些分數各有各的微調與評測條件,直接平移比較會踩到口徑問題,模擬榜篩政策、真機量成功率的分層讀法在這裡同樣適用。
與 π0.5 的對照倒是官方分析得最細的一段,而且形狀比方數總和更有參考價值。RoboTwin 2.0 的評測分乾淨與隨機化兩種場景,隨機化場景加入雜物、更換紋理、改變照明與桌面高度,比乾淨場景接近工作現場不照劇本來的樣子。場景隨機化時,V0.5 平均掉 7.6 分,π0.5 掉 24.7 分,兩者差距從 10.3 分拉開到 27.4 分;π0.5 在 50 個任務裡有 11 個掉 40 分以上,V0.5 沒有任何任務掉到這個量級。反過來看,π0.5 成功率低於 30% 的那些任務,V0.5 平均高它 38.5 分;π0.5 已經做到 90% 以上的任務,V0.5 反而落後 4.4 分。對要導入的人,這組數字的用處在於對照自家的任務長相:工作現場愈亂、愈少照標準擺位,V0.5 的相對優勢愈明顯;已經被現有模型做得很順的短任務,換模型不見得有紅利。
世界動作模型這個詞的實際內容,可以從訓練方式看清楚。V0.5 從阿里巴巴的 Wan2.2 影片模型出發,接上動作模型後兩個 transformer 共同訓練,各自保有以流匹配(flow matching)為目標的學習任務,再用遮罩式注意力交換資訊。官方把訓練分成三段:先用機器人影片讓視覺端適應機器人視角,再讓影片與動作配對共同學習,最後用特定任務資料做後訓練。
關鍵的設計取捨在推論端:模型運行時直接輸出動作,不先生成未來影片。影片預測在訓練時提供訊號,幫模型理解動作會把畫面改成什麼樣子;真正上機時把生成影片的運算開銷整段省掉。這也是它被叫世界動作模型的原因:對世界的理解被壓進動作生成,而非以生成畫面的形式展現。快慢兩層的分工(慢的上層想、快的下層動),官方引用了心理學的雙系統說法來描述,也點名 NVIDIA 的 GR00T N1 與 Figure 的 Helix 用的是同款架構思維。
資料規模有兩層,讀的時候要分開。預訓練用了超過 170 萬段示範,來源是資料供應商、開放資料集與自行採集,形式以遠端操作與 UMI 類手持夾爪為主;官方對每段錄製檢查時間同步、動作品質與指令和動作的一致性,相機與動作時間戳記若對不上,模型可能把錯誤的對應關係學進去。縮放實驗給了一個可核對的數字:預訓練資料從全量的 29% 增加到 100%,未微調的 RoboTwin 成功比例從 23% 升到 51%(每個檢查點約 1,000 段情節),官方說下一步要把資料量再乘上十倍。特定任務的後訓練是另一層:部分任務用少於兩小時的示範加人工修正資料就完成,九項展示任務涵蓋長流程的全身撿料、撿貨與接觸密集的桌面組裝,官方範例包括套件準備這類多步驟組裝,其中某些任務每個步驟各用不到兩小時的資料調整。兩小時這個數字常被單獨引用,它講的是站在預訓練肩膀上的最後一哩,不是從零訓練一個模型的成本。這條資料供應鏈周邊已經長出專門生意,把真實工作影片煉成機器人訓練資料的公司就是同個生態系的例子。
還缺什麼的問題,最容易被新聞標題蓋過去:權重本身只覆蓋動作策略層。V0.5 支援的機器人形態是裝移動底座的雙臂平台,觀察輸入是兩個手腕相機加一個頭部相機,共三個視角。給它三個畫面、機器人狀態與一句英文指令,它回傳接下來約 1.07 秒的動作:32 個以 30Hz 間隔排列的目標,內容是兩隻手臂的末端姿態、兩個夾爪的開闔與移動底座的位置,外加目前指令的進度。它不做高階規劃,把任務切成短指令、判斷進度、在物品掉落時要求重抓的,是外接的現成視覺語言模型:上層讀取目標、相機畫面與過程記憶,決定下一個短指令,例如把「準備一份套件」拆成放入物品、固定袋子、拉上拉鍊;它也不輸出關節角度,末端姿態轉成馬達命令要自己加差動逆運動學(官方建議用 mink 的小型二次規劃)。整套系統官方拆成四層:視覺語言模型規劃、V0.5 策略、執行層、以及控制器。
時間軸上的接法, repo 的推論指南寫得很具體:畫面以 30Hz 餵入,推論至少每 0.7 秒跑一次,官方自己的規劃節奏是每 0.6 秒一次、且要在 0.4 秒內算完;新舊動作片段的銜接靠即時動作分段接續,規劃期間已排定的目標照常執行,最多預訂 12 個目標當下一段的起點,機器人才不會在片段交界停頓或跳動。控制器是獨立的 C++ 程序,跑在即時 Linux 核心上,以 500Hz 追蹤目標,時間軸錨定在相機快門,把模型推論與網路等待隔在馬達控制之外。
控制端有多重要,官方用同一組策略換控制器量化給你看:各跑 20 次 LEGO 拆解,機器人原廠的 YAM 控制器落後目標 52 到 60 毫秒、追蹤誤差中位數 9 到 26 毫米,Verne 自家控制器落後 4 到 12 毫秒、誤差 2.2 到 3.5 毫米;30Hz 之下,60 毫秒差不多是快兩個命令目標的時間。自家控制器的底氣有一部分在硬體:Verne 的機器人多數機種用準直接驅動(QDD)致動器,高扭矩馬達配低減速比,關節可以反向驅動、對受力反應快,官方說它應付接觸的表現好、成本也遠低於諧波減速器。模型相同、結果不同,這組對照的言下之意是:真機展示影片的功勞不能全記在權重上,你自己接的控制軟體會左右最後成績。
硬體門檻也有明確數字:Linux、Python 3.10 以上、至少 24GB 記憶體的 NVIDIA GPU、32GB 系統記憶體與 35GB 磁碟;權重檔案 17GB,GPU 到 40GB 以上可以把文字編碼器也放上去,換新指令時不用搬動模型。真機上的安全建議,repo 直接寫在快速開始清單裡:低速與低力量上限、伸手可及的緊急停止開關、旁邊留一個人看著。工業現場的評估流程本來就該長這個樣子,差別在於這次文件把話說在了下載之前。
把評估清單收攏之前,有幾個洞要標出來。九項真機展示任務沒有附成功次數的分母,各拍了幾次、成功幾次,研究頁與 repo 都沒給;模擬榜的分數可以核對,真機的部分目前只能看影片。同步宣布的微調平台與客製部署服務,範圍與定價都未公布。手持示範夾爪寫的是未來數月,沒有日期;更大的下一代模型官方說已經在訓練,同樣沒有時程。Verne Labs 自己的背景,包括成立時間、融資與團隊規模,這批文件裡也沒有交代。
回查可以鎖三個點:Hugging Face 頁的下載量與社群復現結果、RoboTwin 與 LIBERO 榜單的變動(官方引用的是 2026 年 10 月 30 日的榜單快照)、授權條款有沒有改版。對應到行動:年營收在門檻下的團隊,從 repo 的 quickstart 與 LIBERO 模擬環境起步,成本就是一張 24GB 以上的顯示卡與時間;超過門檻的製造商,把授權洽談排進時程再談技術驗證。無論哪種,把榜單範圍與成功分母一起記進評估表,這份成績單才不會在下一個模型發布時突然讀不懂。