TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南
TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南

整理實際用過的軟體工具、架站方法與搜尋優化經驗,讓你更快找到能直接上手的做法。
阿里巴巴 Qwen 團隊在 11 月 16 日把 Qwen4-Max 從限時預覽轉為正式版,開放按量計費與六個部署區域。本文對照預覽版與正式版兩份官方文件,整理輸出上限、預設推理強度與快取的差異,並分開檢視官方自測、Artificial Analysis 與 Vals AI 三組評測數字各自量的是什麼。
Rap Generator 是 AI 饒舌生成器,2024 年的免費試用已從定價頁收起,主生成改走登入加點數制,每次生成扣 4 點、每首換算約 0.05 到 0.15 美元;條款頁仍留著訂閱時代的文字與定價互相矛盾,站頂橫幅再把使用者導向另一家公司營運的 Nafy AI,付費前值得看清這些細節。
前 OpenAI 研究員 Will DePue 發布 Blackwell 指紋報告,指 DeepSeek、Moonshot、MiniMax 與螞蟻集團六款模型的起始權重排列吻合 NVIDIA 出口管制晶片。本篇實際重跑開源驗證碼重現比對結果,並整理報告自劃的界線:指紋證明起始權重在哪類 GPU 產生,晶片位置、取得方式與是否違規都不在其證明範圍。
OpenAI 11 月 15 日開設科學部落格,首篇由掛 OpenAI 訪問職位的物理學家 Nathaniel Craig 執筆,講他與 GPT-6 Astra 合作提出標準模型候選晶格定義,論文 10 月 6 日就已上 arXiv。致謝逐字寫明 Astra 主導詳細證明並執行 Lean 驗證,但形式陳述與附件的對應由 AI 代理審查,唯一公開評論的同行自稱沒讀細節並判斷為幅度有限的推進,反射正定性與連續時空定義都還開放。本文用論文全文、部落格全文與 X 貼文排出可核對的時間軸與分工表。
微軟研究院 AI Frontiers 共同創辦人 John Langford 證實離職,並在 X 稱 ByteDance 的 Recycler 就是 FBT、只差不重要的細節。他的部落格、推文與兩篇論文原文對得上時間軸,但「兩倍大」在論文裡是三種不同單位的數字,成本減半也還沒有實測支撐。
Tesla 官方 Robotaxi 帳號 11 月 16 日只用一張新舊範圍對照圖,宣布邁阿密服務範圍向東擴大到市中心一帶,沒給面積與車輛數;達拉斯同時出現上百輛 Cybercab 集結的第三方目擊。本文用 SEC 三季簡報、官方貼文與媒體報導排出可核對的時間軸,分清官方事實與第三方線索:逐城覆蓋表在第三季簡報消失、里程指標從付費口徑換成無監督口徑,達拉斯的 Model Y 與 Cybercab 是兩層進度。
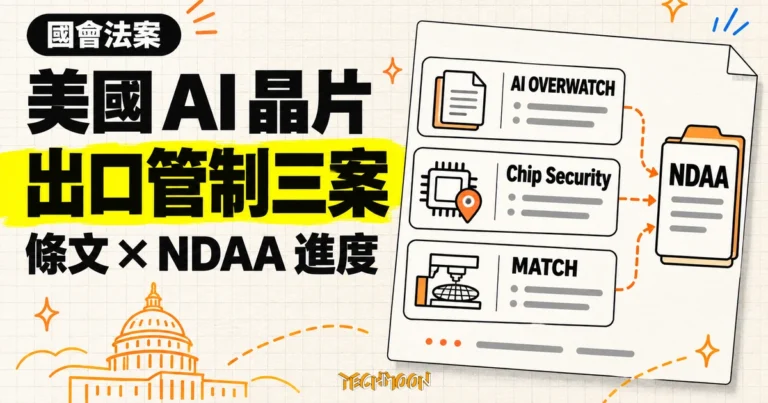
美國國會三項 AI 晶片出口管制法案(AI OVERWATCH、Chip Security、MATCH)目前都只通過眾議院外交委員會,尚未成為法律。三案分別管出口許可審查、晶片位置驗證與半導體設備多邊管制,參議院經理人修正案納入版本仍在協商,最終 NDAA 文字將決定條文去向。
分析師郭明錤稱 OpenAI 與 Anthropic 的新訂單把 Google TPU 出貨能見度延伸到 2029 年。對照 Google 官方部落格、Anthropic 公告、博通 8-K 文件與 Alphabet 法說逐字稿,哪些數字有官方佐證、哪些只是分析師推估可以逐項查證,而 OpenAI 的 TPU 訂單至今仍無任何一方證實。
LLM 教育者 Sebastian Raschka 在 11 月 15 日免費公開位置編碼七節圖解教學,從 GPT-2 的位置向量講到 RoPE 旋轉與 PyTorch 實作,並用他自己的架構圖庫統計 2026 年模型的位置編碼選擇:全 RoPE 仍最多但連續下滑、RoPE 模型中 partial RoPE 過半、RoPE 與 NoPE 混合增加。本文對照模型設定檔與三篇論文核實關鍵數字,整理學架構與選模型兩種讀者的取用方式。
本機推理引擎 TensorFold 在 1.2.9 加入七條 Ollama 相容路由與 TOML 啟動設定檔,並帶多路解碼吞吐改善與多項預設值變更。相容範圍、效能數字的適用條件與升級前的行為差異,整理成可核對的升級判斷。



