TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南
TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南

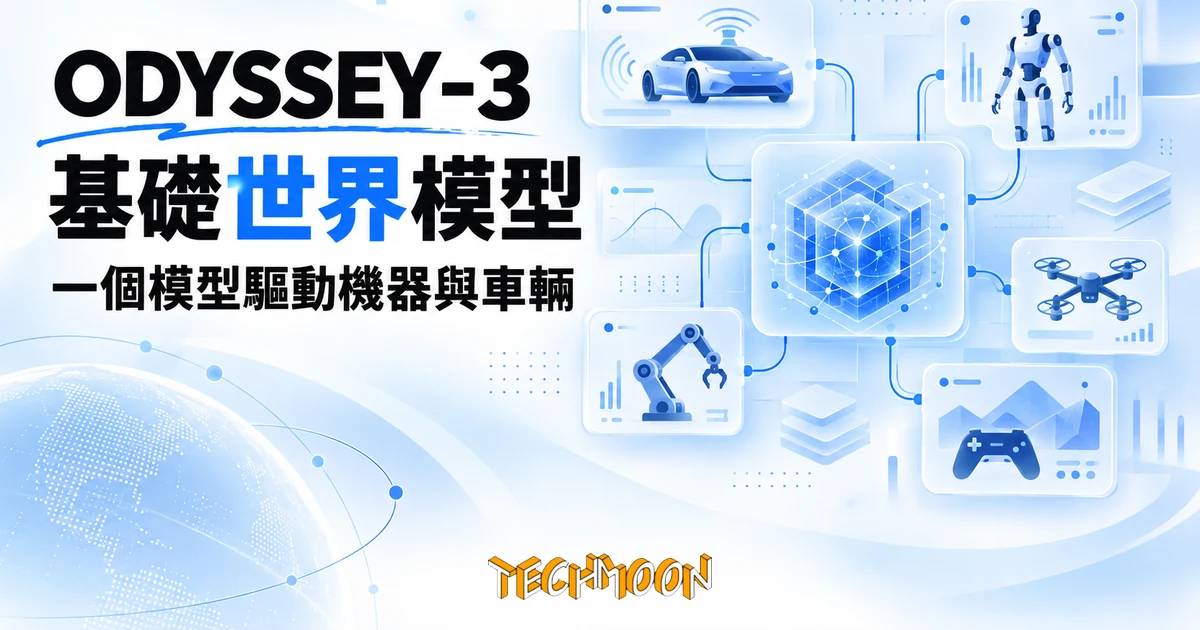
Odyssey 於 9 月 15 日發表基礎世界模型 Odyssey-3,以凍結主幹配小型動作解碼器,官方示範 20 小時模擬駕駛資料就能在印度街頭自主開車、數十小時遙操作資料驅動人形機器人;效能數字均為官方自述,模型將於數週內公開釋出。
用 AI 摘要這篇文章:
2026 年 9 月 15 日,由兩位自駕車背景創辦人成立的世界模型新創 Odyssey,在官網發表第三代基礎世界模型 Odyssey-3。這次發表的變動本體可以用一句話講完:預訓練好的世界模型主幹在下游任務中全部凍結,每個新任務只訓練掛在後面的小型動作解碼器,官方用同一套主幹展示它以閉迴路方式駕駛車輛、驅動人形機器人、操作機械臂、導航無人機,甚至打電動。
先講最實際的結論:這個模型現在誰都用不到。官方只說會在「未來數週」公開釋出,開發者入口 developer.odyssey.ml 目前只有一個基本頁面,API 定價與授權條款都還沒公布。真正需要立刻留意的是機器人、自動駕駛與機器學習研究圈,因為官方這批成果主打的數字全部指向同一件事:實體任務的訓練資料門檻可能被大幅壓低。機器人學界、自駕與工業自動化供應鏈、以及需要收集實體示教資料的團隊,是這則新聞的第一層受眾;如果你碰的是文字模型應用、一般 AI 工具,這則新聞對你目前為止只是產業動向。
還有一個必須先說清楚的前提:這批效能數字(包括最受矚目的 77%)全部出自 Odyssey 官方公告,目前沒有任何第三方獨立驗證。以下逐項拆解這些數字各自在講什麼、又沒在講什麼。
先看架構。官方公告對 Odyssey-3 的描述是「自回歸擴散 Transformer(autoregressive diffusion transformer)」,在大量真實世界的視覺觀察上預訓練,學到物理、動力學、因果關係與人類行為等概念。這段是官方敘述,一般讀者只需要抓一個重點:模型對世界的理解是在預訓練階段一次建立的,之後不再改動。
真正有工程含義的是下游做法。官方在駕駛段落寫得明白:預訓練的世界模型在整個訓練過程中保持凍結,只抽取視覺表徵餵給一個相對小的駕駛策略,由這個策略預測車輛前方的航點。機器人端用的詞是動作解碼器(action decoder),官方定義是「掛在世界模型後面的學習輸出元件」,負責把模型內部表徵翻譯成某台機器需要的動作。換句話說,開車、操作機械臂、控制人形機器人,各自只需要訓練一個小的任務端模型,世界知識本身不用重練。這正是「換一台機器人就要重練整套大模型」這個老問題被針對的方式,而官方給出的成本證據是:每個任務的示教資料量以小時計,不是以萬小時計。
把這條產品線的時間軸拉開,前後差異更清楚。2025 年 5 月發表的 Odyssey-1,官方定位是「可遊玩的世界模型」;2025 年 10 月的 Odyssey-2 轉向通用世界模型;2026 年 4 月的 Odyssey-2 Max 主打規模化世界模擬;到這一代,重心才正式落在驅動實體系統的策略上。從官方部落格標題的演變看,公司敘事已經從「生成一個世界」走到「在世界裡動手做事」,動作解碼器就是這一步的具體化。
駕駛是這次發表最硬的一組數字。官方寫道:僅用 20 小時的模擬駕駛資料,Odyssey-3 就能在印度街頭以閉迴路方式自主駕駛,即時生成駕駛軌跡。對照組是官方用真實駕駛影片訓練的策略,測試環境是車流頻繁、干擾多的忙碌道路。官方原文對結果的表述是:「在真實道路上,完全以模擬訓練的策略,兩次安全駕駛員介入之間行駛的距離,約為以真實影片訓練策略的 77%。」
這個 77% 有三個必須看清楚的地方。其一,它是相對比較,比較對象是官方自己用真實資料訓練的模型,與任何量產自駕系統的安全標準無關,從 77% 推不出「接近商用」。其二,車上有安全駕駛員,77% 量的是兩次介入之間能行駛多遠,閉迴路測試的規模、里程與路段細節官方都沒有給出。其三,這 20 小時模擬駕駛的環境由誰提供、如何建立,公告沒有交代;若如官方在其他段落展示的那樣由自家世界模型生成,訓練環境與訓練對象就同屬一家公司,優劣也由同一家公司量化。把這三點讀完,剩下的訊號仍然值得注意:模擬資料與真實表現之間的落差,被壓縮到可以用小時級資料換到約七成水準的區間,這對買不起大規模路測車隊的團隊才是這次發表真正的重點。
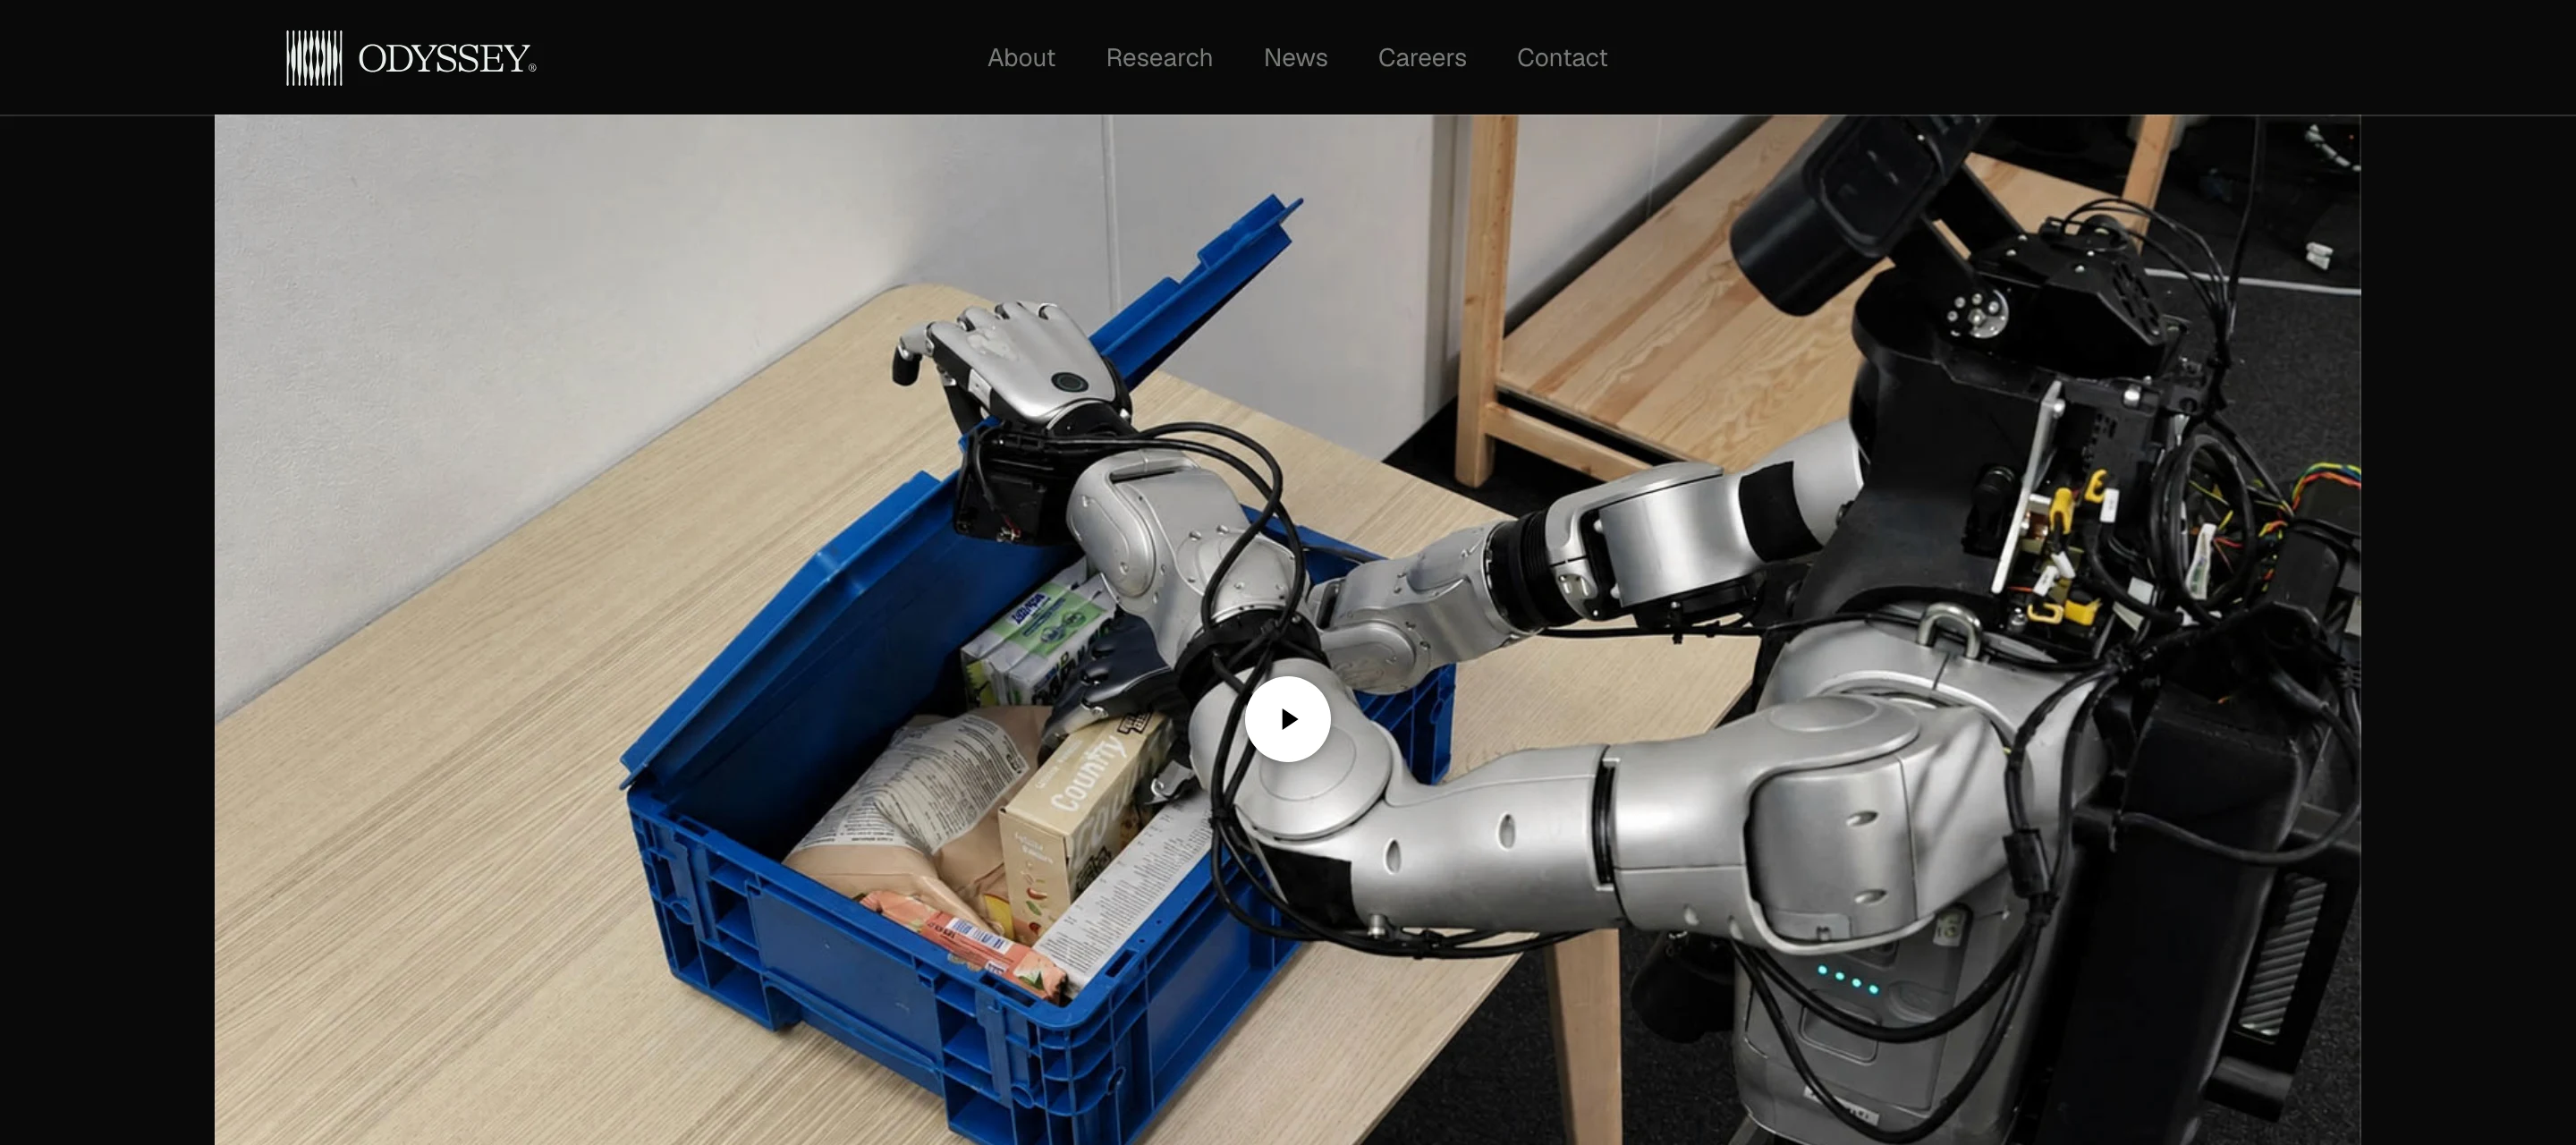
人形機器人是另一組主力示範。Odyssey 同場宣布與機器人公司 Flexion 的深度研究合作:Flexion 以 Odyssey-3 為基座,僅用數十小時的人形機器人遙操作資料,就建出能即時執行任務的人形機器人控制策略。官方評估的說法是,這些策略對環境變化的泛化能力優於受測的 VLA 基線模型,在光照變化導致基線策略失敗的條件下仍能繼續完成任務。展示影片裡的任務包括打開藍色容器取出紙箱、把餐盤移到桌子中央再放上馬克杯等長序列操作。Flexion 共同創辦人兼執行長 Nikita Rudin 在公告中的說法是:讓人興奮的是能建立在「遠超出機器人自身示教範圍」的物理知識上。
這裡同樣要標清楚:VLA 比較是官方選定的基線,不是公開基準測試,基線是哪些模型、成功率數字是多少,公告都沒有附。機械臂部分倒是有一個更有意思的細節:官方觀察到策略出現了示教資料裡沒有的恢復行為,例如抓取失敗後重新調整夾爪方向、撿起以奇怪姿勢掉落的物件。這類「沒教過卻會」的行為,比單純的成功率更接近「模型真的帶著物理常識」的證據,但同樣屬於官方自述。Odyssey 另宣布與機器人資料及基準測試公司 Poke & Wiggle 展開評測合作,官方形容對方專長是機器人資料、策略分析與大規模基準測試;如果外部評測真的落地,這批宣稱才有被獨立檢驗的機會。
無人機端用的是與駕駛同一套做法,數十小時模擬飛行資料訓練出的策略,在模擬的室內環境中穩定飛行並避開障礙物,注意這是模擬環境測試,官方沒有宣稱實機飛行。遊戲端的結果反而更跨領域:以鍵盤與滑鼠輸入配對遊戲畫面訓練的策略,在《俠盜獵車手 V》裡打出長時間的連續遊玩段落;官方還展示早期的跨遊戲遷移證據:GTA 訓練的策略沒有在這兩款遊戲上做額外訓練,就在《碧血狂殺 2》裡產生騎馬移動、在《Sleeping Dogs》裡產生騎機車,其中騎馬實驗只用了約兩小時的 GTA 畫面;官方對這段遷移的描述是,把在一款遊戲裡學到的控制方式,套用到不同的角色、載具與環境上。最後是 Odyssey 自家的 PROWL 研究方向:讓強化學習代理(RL agent)在世界模型生成的環境裡主動找漏洞,發現的失敗案例回頭改進世界模型,形成官方所說「一個智能在另一個智能裡運作」的遞迴結構。
| 任務 | 訓練資料量(官方宣稱) | 官方宣稱的結果 | 注意事項 |
|---|---|---|---|
| 印度街頭閉迴路自駕 | 20 小時模擬駕駛資料 | 兩次安全駕駛員介入間的行駛距離約為真實資料訓練策略的 77% | 相對比較、有安全駕駛員、路段規模未公布 |
| Flexion 人形機器人控制策略 | 數十小時遙操作資料 | 光照變化導致基線失敗時仍持續執行任務,泛化優於受測 VLA 基線 | 基線由官方選定,無公開基準數字 |
| 機械臂操作 | 數十小時示教 | 出現示教中沒有的恢復行為(調整夾爪、撿回掉落物) | 官方觀察自述;將與 Poke & Wiggle 合作評測 |
| 無人機導航 | 數十小時模擬飛行資料 | 模擬室內環境穩定飛行避障 | 僅模擬環境,未宣稱實機飛行 |
| 電玩遊戲 | GTA V 畫面配鍵鼠輸入(騎馬實驗約 2 小時) | 長時間遊玩;未經額外訓練在《碧血狂殺 2》騎馬、《Sleeping Dogs》騎機車 | 官方挑選的示範案例 |
表格五個項目共同的但書只有一條:全部是 Odyssey 單方面的展示與量化,日期是 2026 年 9 月 15 日。
Odyssey 於 2023 年創立,兩位創辦人都出身自駕車圈:執行長 Oliver Cameron 曾創辦自駕新創 Voyage,公司被通用汽車旗下 Cruise 收購後出任產品副總裁;技術長 Jeff Hawke 出身英國自駕公司 Wayve。今年 6 月 17 日,公司宣布 3.1 億美元 B 輪融資,估值 14.5 億美元,由 Natural Capital 主導,Amazon、GV、AMD Ventures、EQT、IQT 參投,TechCrunch 報導累計募資約 3.37 億美元;官方公告列出的既有投資人裡有 Jeff Dean、Garry Tan 與 Cruise 共同創辦人 Kyle Vogt 等人,主導本輪的 Natural Capital 合夥人 Jay Zaveri 在公告中稱這是該基金迄今最大的一筆投資。值得留意的是官方公告裡沒有 NVIDIA 的名字,NVIDIA 創投 NVentures 對 Odyssey 的投資是今年 2 月與 Samsung Next 一起公告的既有輪次,部分中文報導把 NVIDIA 描述成本輪共同投資人,與官方名單對不起來。這輪融資還綁定了基礎設施:AWS 成為 Odyssey 的偏好雲端供應商,並與亞馬遜 Annapurna Labs 合作把世界模型最佳化到 Trainium 晶片上,亞馬遜方面由副總裁暨傑出工程師 Ron Diamant 出面背書,說世界模型是 AI 裡運算需求最重的工作負載之一,需要大量運算吞吐並受嚴格延遲限制。
不同身分的讀者,現在該做的事不同。機器人與自駕方向的團隊,現在值得做的是把官方公告與後續幾週的公開釋出排進追蹤清單,重點看三件事:Poke & Wiggle 合作的外部評測會不會真的公布數字、API 開放時支援哪些載體與感測器輸入、遙操作資料的格式要求會不會讓自家設備接得上。投資與產業觀察角度,可以盯住「數週內公開釋出」這個承諾的兌現時間,以及 Amazon 是否把 Trainium 最佳化延伸成實際產品整合。一般讀者與文字模型應用開發者,現在不需要做任何事,等模型真正開放後再評估也不遲。
尚未確認的事項直接列:77% 與所有效能數字等待第三方驗證;模型參數量、架構細節、API 定價與授權條款全部未公布;公開釋出的確切日期與申請方式,公告也沒有交代;官方也沒有提供與 Google Genie、NVIDIA Cosmos 等其他世界模型的任何直接比較。時效聲明:本文內容以 2026 年 9 月 16 日前的官方公告與報導為準;官方承諾數週內公開釋出 Odyssey-3,屆時「現在還用不到」的結論與未公布的項目就會開始過時。