TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南
TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南

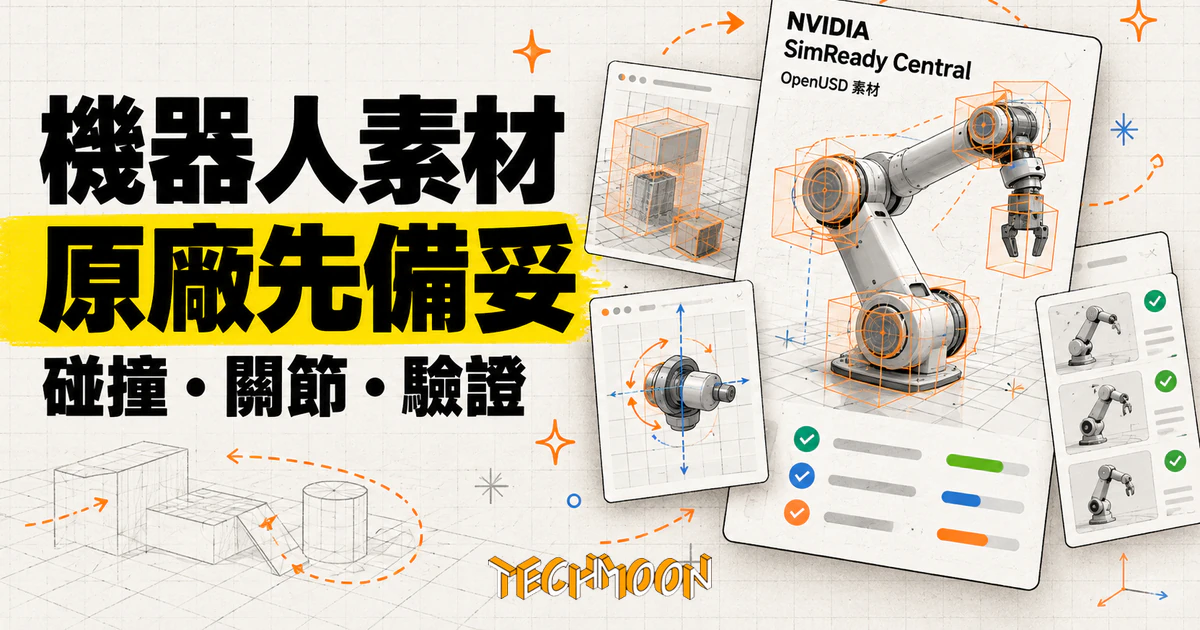
NVIDIA 在 Hugging Face 開放 SimReady Central,官方宣稱收錄超過 2,000 個帶碰撞、關節與驗證資訊的 OpenUSD 素材,實測瀏覽器計數已達 3,599 筆;FANUC、Robotiq、Vertiv 等原廠自管資料集與授權,中國分發與 Isaac Sim 瀏覽器只收 CC-BY-4.0。
用 AI 摘要這篇文章:
機器人模擬的成本,有一大半藏在模型檔背後。一支外觀再精細的機械手臂,放進模擬器之前都要補上碰撞形狀、摩擦與關節限制這些物理參數;這些欄位在畫面上看不見,卻決定模擬器算不算得動。這段準備工作長期由每個使用團隊各自吸收,NVIDIA 在 10 月 21 日於 Hugging Face 部落格公告的 SimReady Central,則把它往設備原廠推:官方說法是收錄超過 2,000 個帶模擬資訊的 OpenUSD 素材,涵蓋機械手臂、夾爪、倉儲設備、機架與冷卻設備,入口免費、無需申請。對台灣的機器人與自動化團隊來說,真正的改變在分工這一層,下載素材的門檻降低了,素材能不能用、能用在哪,則要逐件核對授權與驗證證據。
同場 GTC 柏林主題演講登場的 Microduck 機器鴨,示範流程裡同樣用 SimReady 素材組出訓練場景。
公告發佈在 Hugging Face 部落格,署名 NVIDIA 的 John Kosnik、Frank DeLise 與 Pomi Lee,頁面日期為 2026 年 10 月 21 日;NVIDIA Omniverse 的官方 X 帳號在同日 19 時 15 分(UTC)跟進宣布,換算台北時間是 10 月 22 日凌晨 3 時 15 分,貼文原文寫的是 2,000+ simulation-ready 3D assets,並以 open source 形容這批素材的性質。Hugging Face 上對應的中央庫資料集建立於 9 月 29 日、最後更新停在 10 月 21 日;同一份說明文件以 Alpha 描述目前階段,投稿入口開在資料集的社群討論頁。官方把這批素材定位成實體 AI(Physical AI)訓練環境與 AI 工廠數位孿生的免費起點,機器人與工廠兩個場景在公告標題裡就並列,素材內容也依這兩條線鋪開。
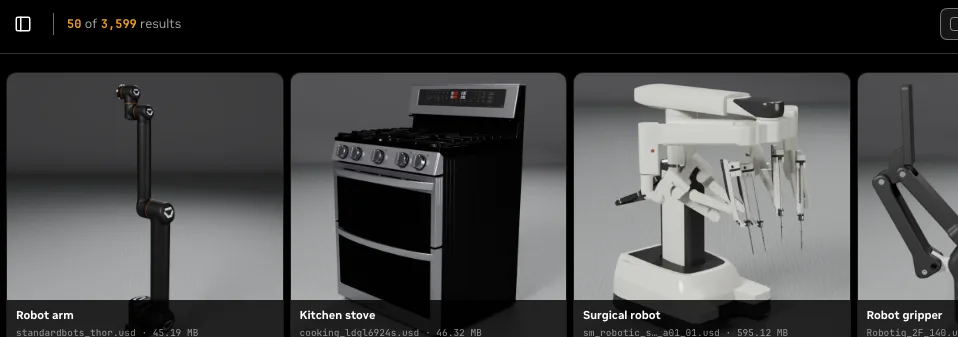
數字之外可以動手核對。打開官方素材瀏覽器(截至 2026 年 10 月 22 日),結果計數顯示 3,599 筆素材,已經比公告的兩千說法多出一截:分類計數以工業場景最大(1,214 筆),OEM 設備 1,063 筆、住宅場景 1,019 筆、醫院場景 256 筆、照明 47 筆,五類加總正好對上總數。第一頁卡片看得到 Standard Bots 的手臂、Robotiq 的 2F-85 與 2F-140 夾爪,以及手術機器人與洗碗機、衣物護理櫃這類家電;Vertiv、Franka Robotics 等設備商的素材資料集也都已在平台上線。清單仍在滾動,公告距今只有一天多,兩千是官方公告的寫法,瀏覽器的即時計數已經更高。公告點名的參與單位還包括 Universal Robots、Comau、FANUC、Palatial 與 LG Electronics,後者提供的是冰箱、洗碗機這類家電素材,用途偏向居家場景;Vertiv 供給的機架與冷卻設備,則對應公告的另一個主軸,AI 工廠的數位孿生,也就是與真實設施相對應、可用來做配置與分析的數位模型。
3D 模型能不能進模擬,關鍵不在長相。畫面要認出一個箱子,只需要表面形狀與材質;機械手臂要把箱子拿起來,模擬器得知道手指何時碰到它、它有多重、會不會滑、哪些零件連在一起、關節能轉到哪個角度。這些資訊分屬不同層次:碰撞幾何是拿來計算接觸的簡化形狀,通常比畫面上的表面更粗糙;慣性與摩擦決定物體怎麼移動;關節結構與活動限制描述機構本身;語意標籤讓辨識系統認得目標物件;感測屬性則支撐深度攝影機或光學雷達這類感測器的模擬。
OpenUSD 負責把這些東西組合成場景。它是描述與組合三維場景的開放框架,不同來源的資產可以互相引用,各自更新位置與材質,工作站布局變動時不必重做原始設備;共用設備素材可以保留,個別布局另存新檔,比較方案時才分得清楚變的是位置還是設備本身。OpenUSD 也是多個工具共通的格式,投稿指南要求把原始內容轉成 OpenUSD 再打包,等於把素材從特定建模軟體的檔案裡解放出來,不同管線都接得上。SimReady 在其上追加的是用途契約:某個素材到底支撐哪一種測試,由它符合的 profile 決定,外觀看不出來。做視覺辨識資料,重點在外觀、材質與物件標籤;要測抓取,就得有接觸與物理資訊;要動關節,還要確認機構結構。Foundation 文件也寫明,素材可以在 profile 之間轉換(例如從中性的外觀版本轉成 PhysX 或 Isaac 用的版本),同一顆模型對不同模擬環境各取所需。這也說明了生成式 3D 工具與這類素材庫的分工:一張照片確實能生成外觀可用的立體模型(如開源的 TRELLIS 圖片轉 3D 模型),但碰撞與關節資訊仍要另外補上;兩者是前後段的關係。
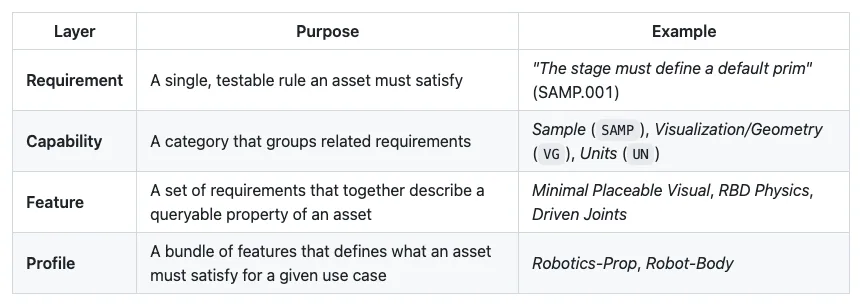
分工能成立,是因為整套機制拆成三層,責任各自落地。SimReady Foundation 是規格與驗證工具層,開源在 GitHub 上,以 Apache-2.0 授權,把「素材要滿足什麼條件」定義成可檢查的規則,再依用途打包成 Robotics-Prop、Robot-Body、Robot-Gripper 等 profile;做影像辨識的素材另有對應 COCO、ImageNet 等固定詞彙表的語意標籤 profile。規則本身有層次,從單一要求(例如場景必須定義預設的 prim)一路組合成功能與用途契約;創作者用 simready-validate 指令對素材做靜態檢查,補上 profile 指定的執行期測試,通過後留下驗證證據,這份證據會跟著素材走。儲存庫從 3 月就建立,目前不接受外部貢獻,規格本身由 NVIDIA 團隊維護。
設備商自己的 Hugging Face 資料集是存放層:素材包、授權條款與版本歷史都登記在原廠名下,每次發佈用資料集的 commit 版本固定。SimReady Central 的 GitHub 索引則只登記資料集與版本的文字參照,投稿走 pull request。官方的投稿指南把流程攤得很細:選 profile、選授權、把原始內容轉成 OpenUSD 並連同依賴打包、跑驗證、上傳到自家公開資料集、記下 commit 雜湊值,再開 PR 附上資料集與版本的參照送審;指南也要求素材先放在私有資料集裡備妥、通過檢查後再公開,資料集卡片上的授權宣告必須與提交時宣告的一致;倉庫裡還附了一段可以直接貼給 AI 助手的提示詞模板,讓代理照著 submission skill 走完全程。整套流程有兩道審核,先在 Hugging Face 社群頁申請協作者身分、由 NVIDIA 核可,個別素材再送另一輪審查,通過才會進搜尋索引;瀏覽公開素材則不需要任何身分。版本固定的設計對可重現性有直接意義:官方文件要求使用者在重現模擬時抓取登記的版本,同一個素材未來更新,舊場景仍能對回當時的檔案。
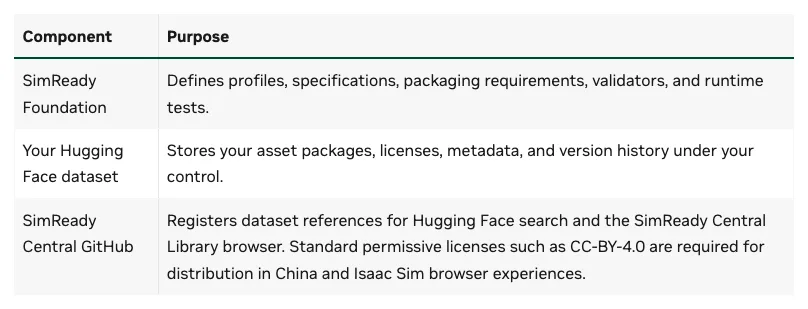
把三層疊起來看,改變的是數位孿生的發佈責任:原廠自己量測、自己驗證、自己宣告授權,使用團隊拿到的是帶版本與驗證證據的原廠素材,過去每個團隊重複做的逆向整理有機會省下來。官方公告的措辭則更收斂:讓開發者少花時間準備素材,讓設備在模擬裡更容易被找到與使用。
X 貼文用 open source 形容這批素材,實際的授權結構比這個詞細。官方文件寫得明白:任何授權的素材,包括非商業授權,都能收錄進 Hugging Face 搜尋與素材庫瀏覽器;只有採標準寬鬆授權(CC-BY-4.0)的素材會在中國境內分發,並進到 Isaac Sim 的瀏覽器體驗。NVIDIA 在文件裡建議投稿者採 CC-BY-4.0,理由寫的是觸及最多客戶。對不走中國市場、也不靠 Isaac Sim 瀏覽器的團隊,這條規則不影響 Hugging Face 端的取得,但挑素材時要看清楚每一筆標示的授權欄位;中央庫的搜尋介面把授權、profile、剛體、mass 與分類都開成現成的篩選欄位,逐件過濾是設計內建的路徑。
工具鏈與素材也是兩個授權範圍。SimReady Foundation 儲存庫的 Apache-2.0 只覆蓋 NVIDIA 撰寫的內容,倉庫裡的第三方檔案各自保留原授權,README 的授權表明列 Robotiq 夾爪模型來自 MIT 授權的 URDF 資料集與 BSD-3 授權的 ROS-Industrial 套件、Boston Dynamics 的 Spot 模型受該公司 SDK 條款約束。官方文件同樣要求使用者在採用前,核對每個素材的目標 profile、驗證證據與授權。對要把場景交付給客戶或合作對象的團隊,每個素材的來源、版本與授權都跟著登記資訊走,回報問題或重做場景時才有共同的對照基礎;資料集登記在原廠名下,更新的責任也在原廠。
SimReady Central 的檢索有兩個入口。網頁端是 NVIDIA USD Search,用自然語言描述設備需求來找素材,背後靠 USD 屬性與模擬元資料建索引,Hugging Face 的站內搜尋也索引了同批屬性;程式端有 simready-search Python 套件與專屬端點,讓代理或腳本直接查詢。搜尋介面的篩選欄位把「帶不帶剛體、帶不帶 mass 屬性」直接做成開關,等於把 profile 的概念搬進檢索流程,找素材時先過濾能力再比外觀。Isaac Sim 內建的素材搜尋擴充則只收 CC-BY-4.0 素材,呼應前一節的分發規則。公告裡的兩則工作流程範例都以 GPT-6 Astra 示範:一則要求它找出 FANUC 手臂、相容的 Robotiq 夾爪與倉儲素材,在 Isaac Sim 裡以 PhysX 組出搬運工作站,留下組裝程式與影片預覽;另一則用機架與冷卻設備排出兩種工廠布局,輸出設備重疊與走道淨空的檢查程式,場景存成 OpenUSD 檔案。兩則都是官方提出的範例,提示詞全文就刊在公告內,重現結果以官方文件為準。
素材備齊只是環境的上游,訓練與評估仍在下游。NVIDIA 自家開源的 ASPIRE 機器人框架走的是同一條實體 AI 路線,素材庫與訓練框架可以分開採用;模型怎麼挑,該團隊近期也示範過在訓練前先評基礎模型潛力的做法,與素材品質是兩端的問題。
官方沒有給的數字要先記下:任務成功率、各家設備商的素材總數、範例的執行結果專案檔,公告與文件都未提供,2,000 屬官方宣稱。驗證證據也是素材級,不是任務級;素材通過 profile 檢查,不代表機器人抓取或搬運一定成功,控制方法、視角與物件擺放都會改變結果,文件把這段責任明確留給使用者。Alpha 狀態加上清單滾動,素材數與分發規則在往後一個月內再核一次會比較穩;入口、規則與分發範圍都可能調整,採用前把素材版本與授權先行記錄,規則變動時才知道自己的場景站在哪個版本上。
採用判斷可以畫得比較清楚。已經有 OpenUSD 與 Isaac Sim 流程的團隊,SimReady Central 補上的是素材搜尋與原廠來源,接入成本低;還沒有模擬經驗的團隊,門檻不在素材,在下載之後的場景組裝、物理設定與任務控制,想先理解規則,Foundation 倉庫附有入門指南與範例素材,驗證指令可以在本機跑,不必先碰雲端入口。設備商的計算則不一樣:素材進入中央索引後,產品有機會直接出現在客戶的模擬環境裡,代價是自己要長期維護驗證與版本。每次採用素材時把資料集名稱、版本與 profile 一起記下,場景出問題時才分得清楚是素材更新、布局變動還是控制邏輯造成。從一支手臂、一個夾爪與一個工作物的小場景開始,核對 profile 與授權再擴大規模,是 Alpha 階段比較穩的採用路徑。