TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南
TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南

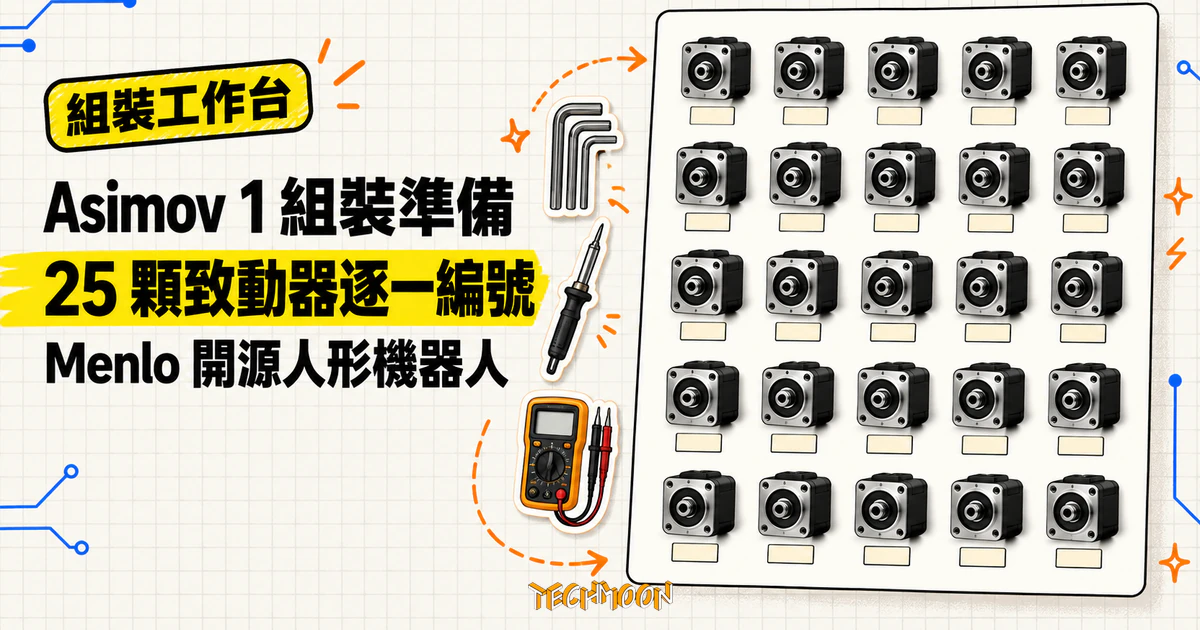
Menlo 於 2026 年 10 月 23 日在官方 X 說明 Asimov 1 組裝不需要專業工具,這篇把官方手冊攤開對照:13 項必備工具與耗材、25 顆致動器裝配前逐一編號的硬規定、特定關節焊線與斷電導通檢查,加上 2 萬美元套件、約 20 小時工時與軟體交付現況,整理動手前真正要核對的準備清單。
用 AI 摘要這篇文章:
台北時間 10 月 23 日上午 10 點 34 分,開源人形機器人 Asimov 的官方帳號在 X 貼出一段話:「組你的人形機器人,不需要專業工具。」列出的清單是公制六角扳手(官方隨貨附一組)、螺絲起子、斜口鉗、剝線鉗、烙鐵、熱風槍和電表,外加螺絲膠、瞬間膠與熱縮套管,文末連向官方文件的工具頁。貼文同時把界線講清楚:全部的電子工作,只剩焊接少數幾處致動器關節的線路並做導通檢查,而且它「不是隨插即用」,是買回來自己組、自己客製的機器。
這篇貼文值得認真讀,因為它替「自己組一台人形機器人」畫出了真實的形狀。把官方手冊攤開對照會發現,工具清單是整份準備工作裡最平凡的一段:13 項必備工具與耗材,全部是一般五金行或電子材料行買得到的東西。真正的關卡在流程紀律。手冊要求你在鎖上任何一顆螺絲之前,先把全部 25 顆致動器在工作台上一顆一顆設定編號;要求你在特定關節焊完線之後,斷開電池、在未通電的狀態下用電表確認電路。
整份手冊裡最反直覺的規定放在最前面:裝配開始前,你要把 25 顆致動器(接收控制訊號後產生動作的馬達模組)逐一設定並確認出廠貼紙上的編號,從 1 號到 25 號,一次只能把一顆接上工作台。官方對這一步的時間估計是一個半小時。
為什麼順序不能倒過來,手冊給了兩個理由。控制系統靠編號辨認每道指令該送到哪個關節,編號缺漏或寫錯,機構再完整也無法正確動作;而設定動作會把 ID 寫進當下接在設定埠上的那顆致動器,如果一次接了多顆,可能把錯誤編號永久寫進別顆致動器。手冊的用詞很直接:永遠不要在一次接多顆的狀態下設定。跳過這一步的後果也寫明白了,機器人裝好之後才發現編號有問題,你可能得把機身拆開才能補做。
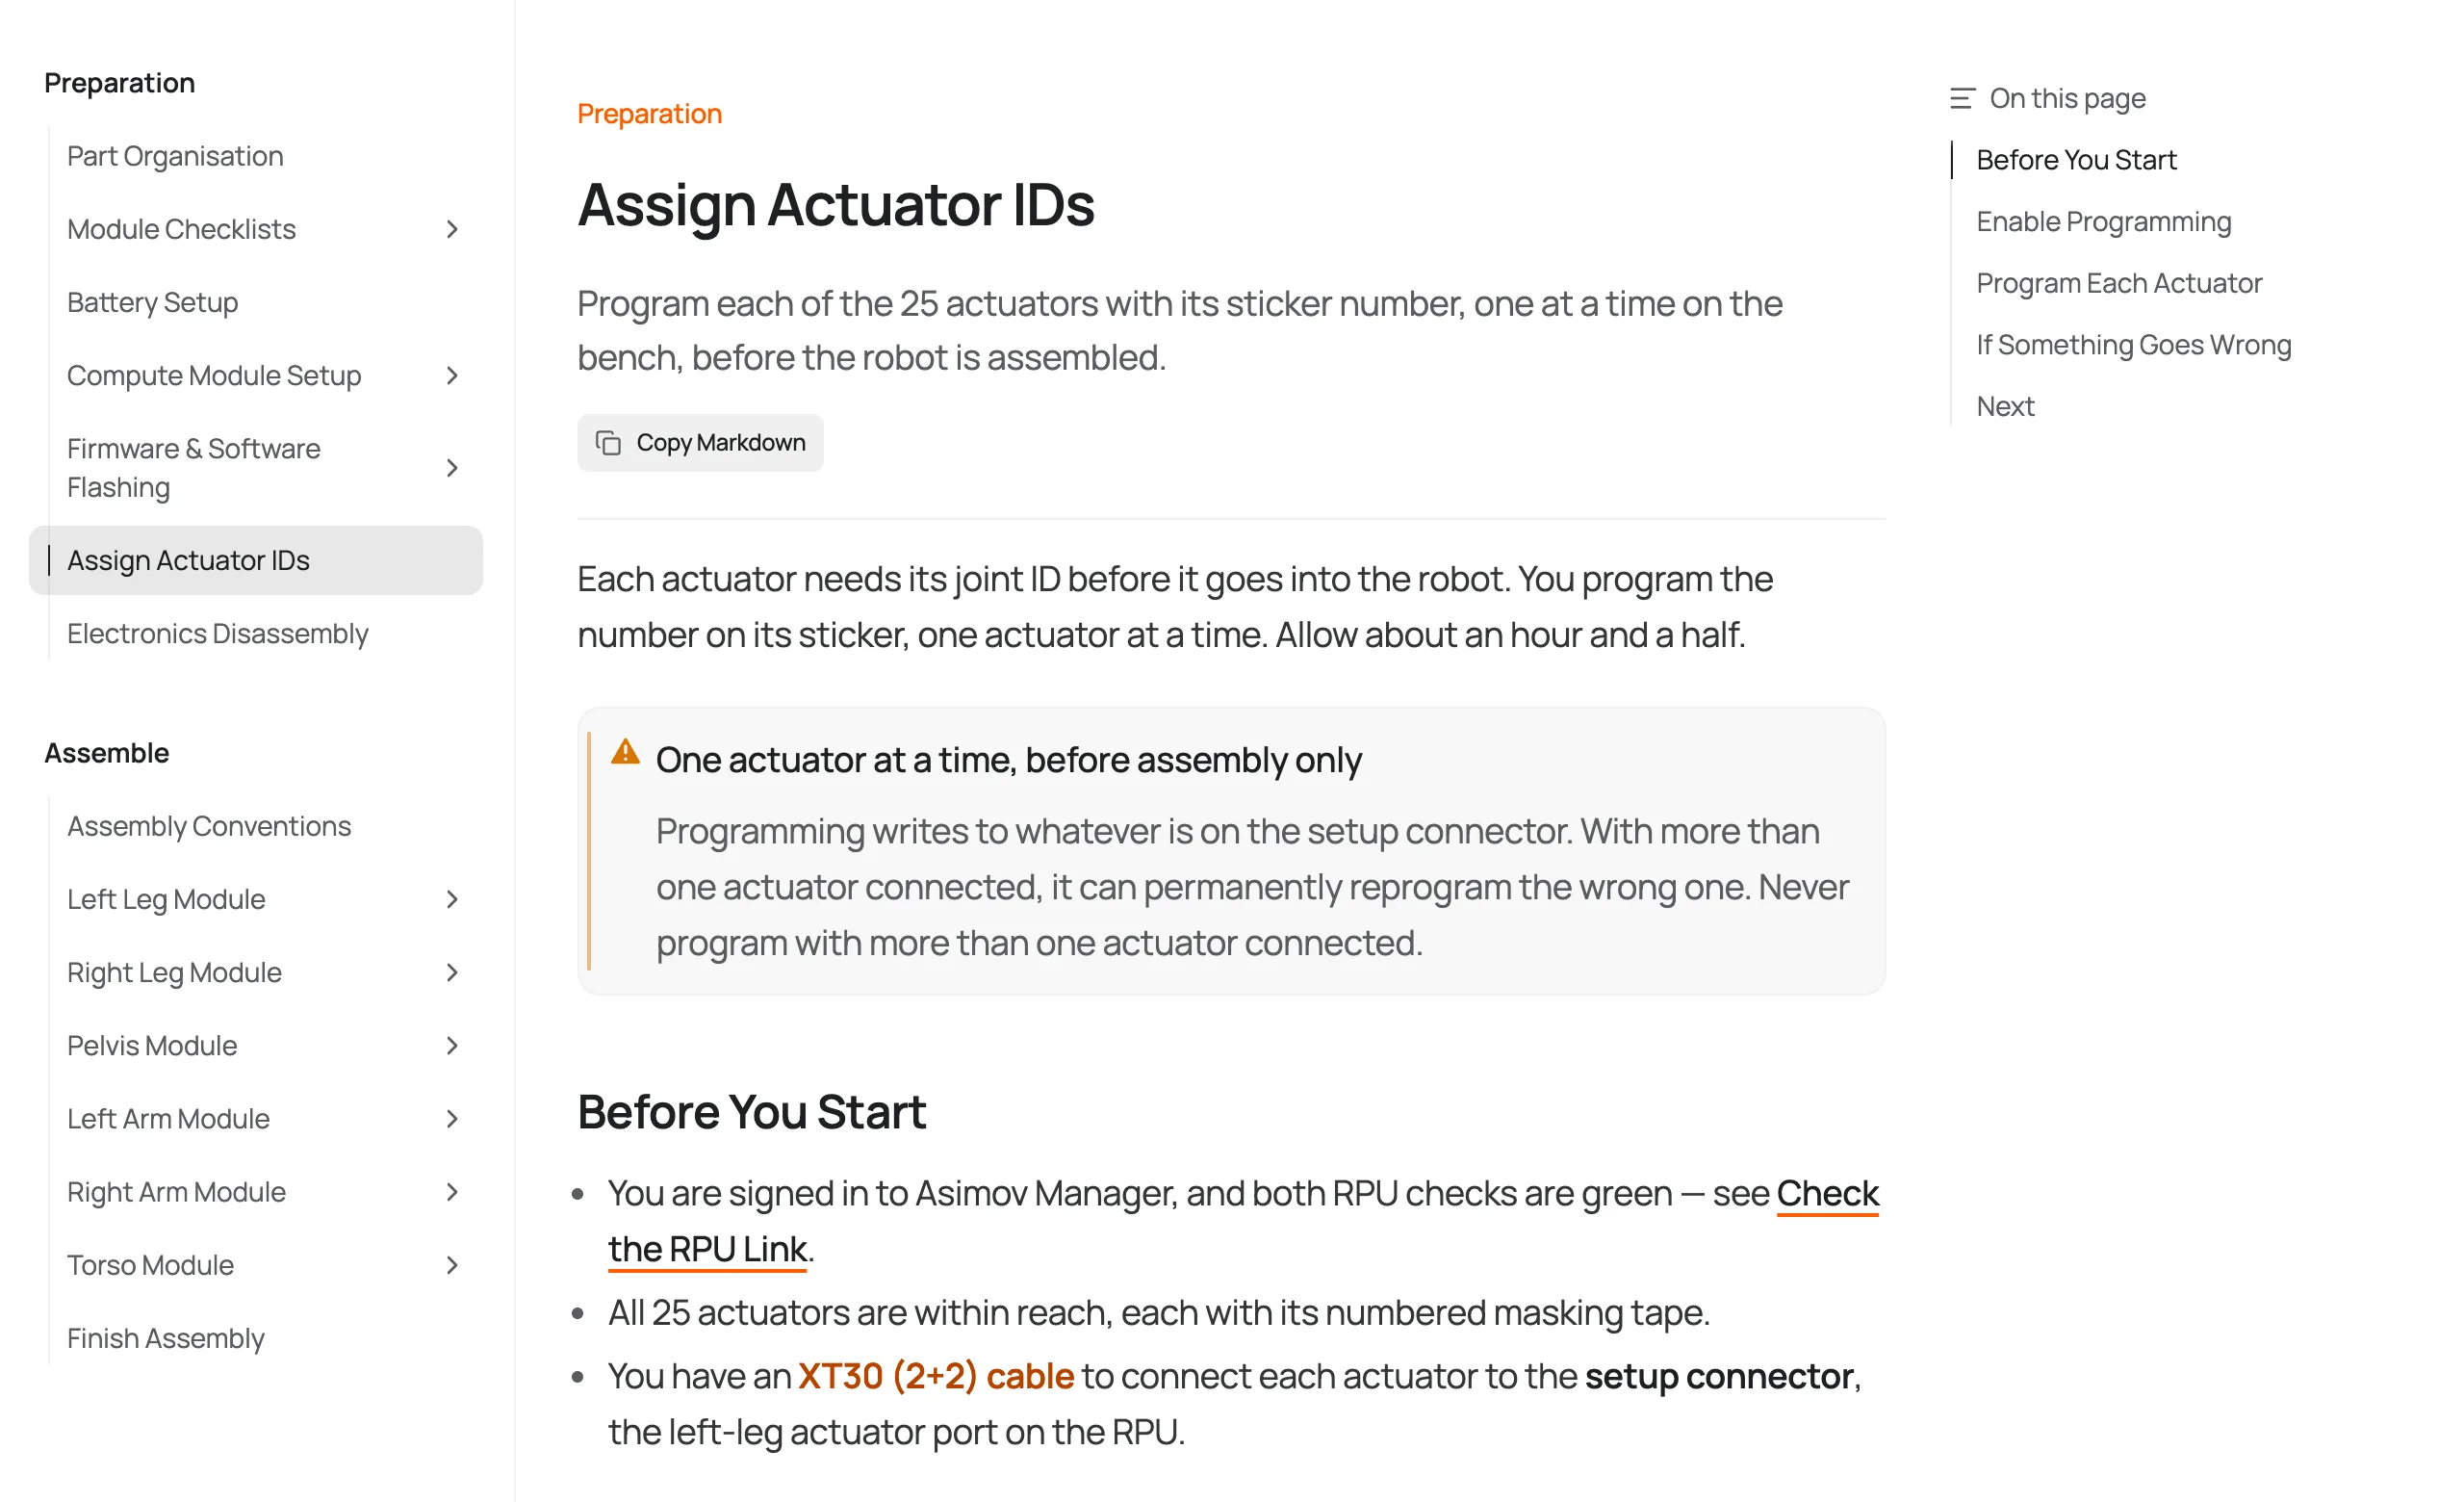
設定流程本身走瀏覽器。機器人的兩片運算板先刷好系統,接著在內建的 Asimov Manager 介面打開致動器頁面,讀完警告、按下「我了解,啟用設定」,然後對每一顆致動器重複同樣的動作:接上、偵測、輸入貼紙號碼、按下設定並驗證、核對畫面顯示的編號與關節名稱、拔線放到一旁。出廠的致動器預設都掛著 1 號,這也是為什麼確認畫面不能省。官方還提醒兩件小事:畫面上有張地圖會標出還沒設定的最低編號,但重新整理頁面會清掉地圖,不會清掉已寫入的編號;貼紙如果缺號、看不清或重複,停下來先整理標籤再繼續。
把這段流程讀完,「不需要專業工具」這句話的意思就完整了:降低的是設備門檻,沒有降低流程門檻。工具平凡,順序與驗證一樣都不能少。
官方工具頁把必備項目分成工具與耗材兩群。工具側是六角扳手(2、2.5、3、4、5、6 公釐六種規格)、十字起子(鎖電池開關外殼)、斜口鉗、剝線鉗、熱風槍(縮熱縮套管)、烙鐵搭配第三手夾具、數位電表。耗材側是焊錫、熱縮套管、中強度螺絲膠、瞬間膠與紙膠帶。
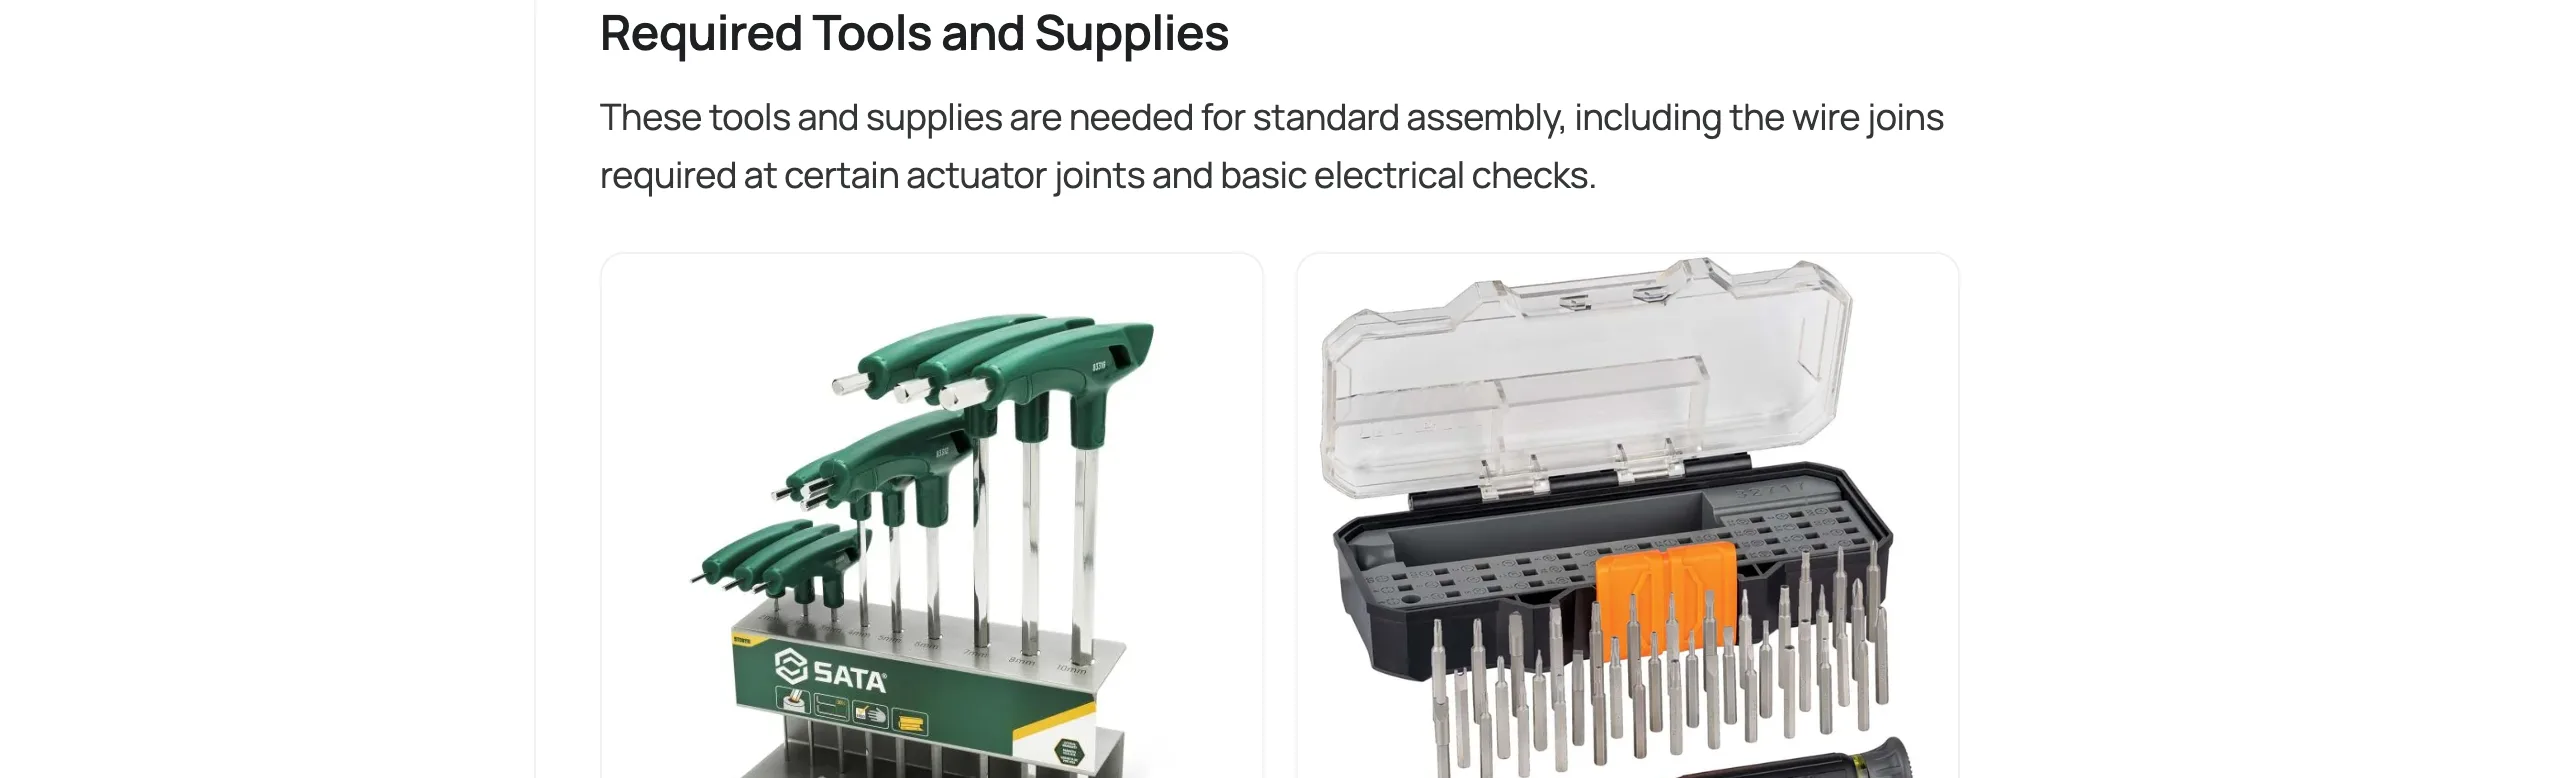
有兩個細節能看出這份清單的態度。官方對每個品項都給了自己使用的品牌與商品連結,但開頭就聲明這些連結只是參考,不是聯盟行銷,也不要求買同一家,可以挑自己慣用的品牌。另一個是每項耗材都有明確的分際:螺絲膠只上在手冊指定的螺絲,不能換高強度款、不能每顆都抹;瞬間膠是把線固定在指定走線位置、防止被夾傷,要避開連接器與活動關節;紙膠帶拿來做臨時標記與暫時固定,官方明講它不能替代電路絕緣。換句話說,耗材用錯地方,成品一樣會出問題,這份清單的讀法比買法重要。
六角扳手是唯一隨貨附上的項目,預購或正式下單都免費附一組,跟著機器一起送到。家裡已經有符合規格的工具,直接用即可。至於選配區,吊掛搬運機器人用的開源吊架、支撐凳、熱像儀、給遙操作用的 VR 頭盔與動作追蹤器,官方同樣標明這些不是標準組裝的必需品,初次組裝不需要跟著下單。
「唯一的電子工作」實際上長什麼樣?範圍是特定致動器關節的線路接合:某些關節的線要用烙鐵焊接,焊之前先把熱縮套管套上線,焊完用熱風槍收縮,讓接點有絕緣外層。焊好之後,用電表做導通檢查,確認電線接成了預期的路徑,而不是短路或斷路。檢查有個硬條件:斷開電池、整個電路未通電的狀態下才能做。電表在除錯時也用來量電壓,但導通檢查的前提寫得很死。
手冊對電動起子的保留態度也值得記下。官方認為電動起子能加快重複鎖附,但會增加滑牙與過度鎖緊的風險,不熟悉扭力控制的人應該回頭用手工具,照步驟一步一步來。這與整套手冊的基調一致:它不趕時間,它要的是每一個接點與每一顆螺絲都按指定方式被確認過。
機器的運算架構也分工清楚。動作控制交給 Radxa CM5 運算模組,它跑機器人的主韌體與馬達通訊;影音與網路交給 Raspberry Pi 5,負責相機、麥克風陣列、喇叭與無線連線。兩片板子疊成兩個堆疊,各自有手冊裡對應的組裝與檢查段落。1.2 公尺高、35 公斤重的機身裡就是這樣的分工:換一顆攝影機不會改善步態,步態的問題要回動作控制那側找。
想把這件事排進日程或預算,訂購頁給的數字比貼文具體。Asimov 1 以 DIY 套件販售,價格 20,000 美元,下單先付 499 美元訂金,10 月 25 日的批次狀態是第四批組隊中。官方對組裝時間的估計約 20 小時,常見問答裡的說法是「任何有決心的成年人,照著詳細手冊都能組起來」,設計對象是開發者與研究者,但也想讓休閒玩家組得動。
出貨與保固條件也都在頁面上:全款支付後 30 到 60 天內全球出貨,套件與電池分開寄送。部分地區提供含稅直送,運費與關稅由原廠吸收,官方列出的有美國、英國、德國、法國、日本、新加坡、澳洲等地,台灣不在這份名單上,頁面的說法是其餘地區的涵蓋範圍會變動,要向銷售端確認自己國家的實際成本。保固是 90 天、限於製造缺陷,零件缺漏、寄錯或運損要在到貨 14 天內反應,保固運費自付;因為是 DIY 套件、存在使用者端的組裝風險,官方不接受這些條件以外的退貨。
套件內容包含組成整台機器人的全部零件:致動器、結構件、兩片運算板、電池,以及官方預期你會弄丟或弄壞的備品,連同基礎的移動控制策略、韌體與整套軟體。售後支援包含專屬工程師、每週的組裝疑難時段、私有 Discord 頻道與每週五的社群直播;組裝示範影片標示還在準備,現階段的依據就是文件站上那份逐步手冊。
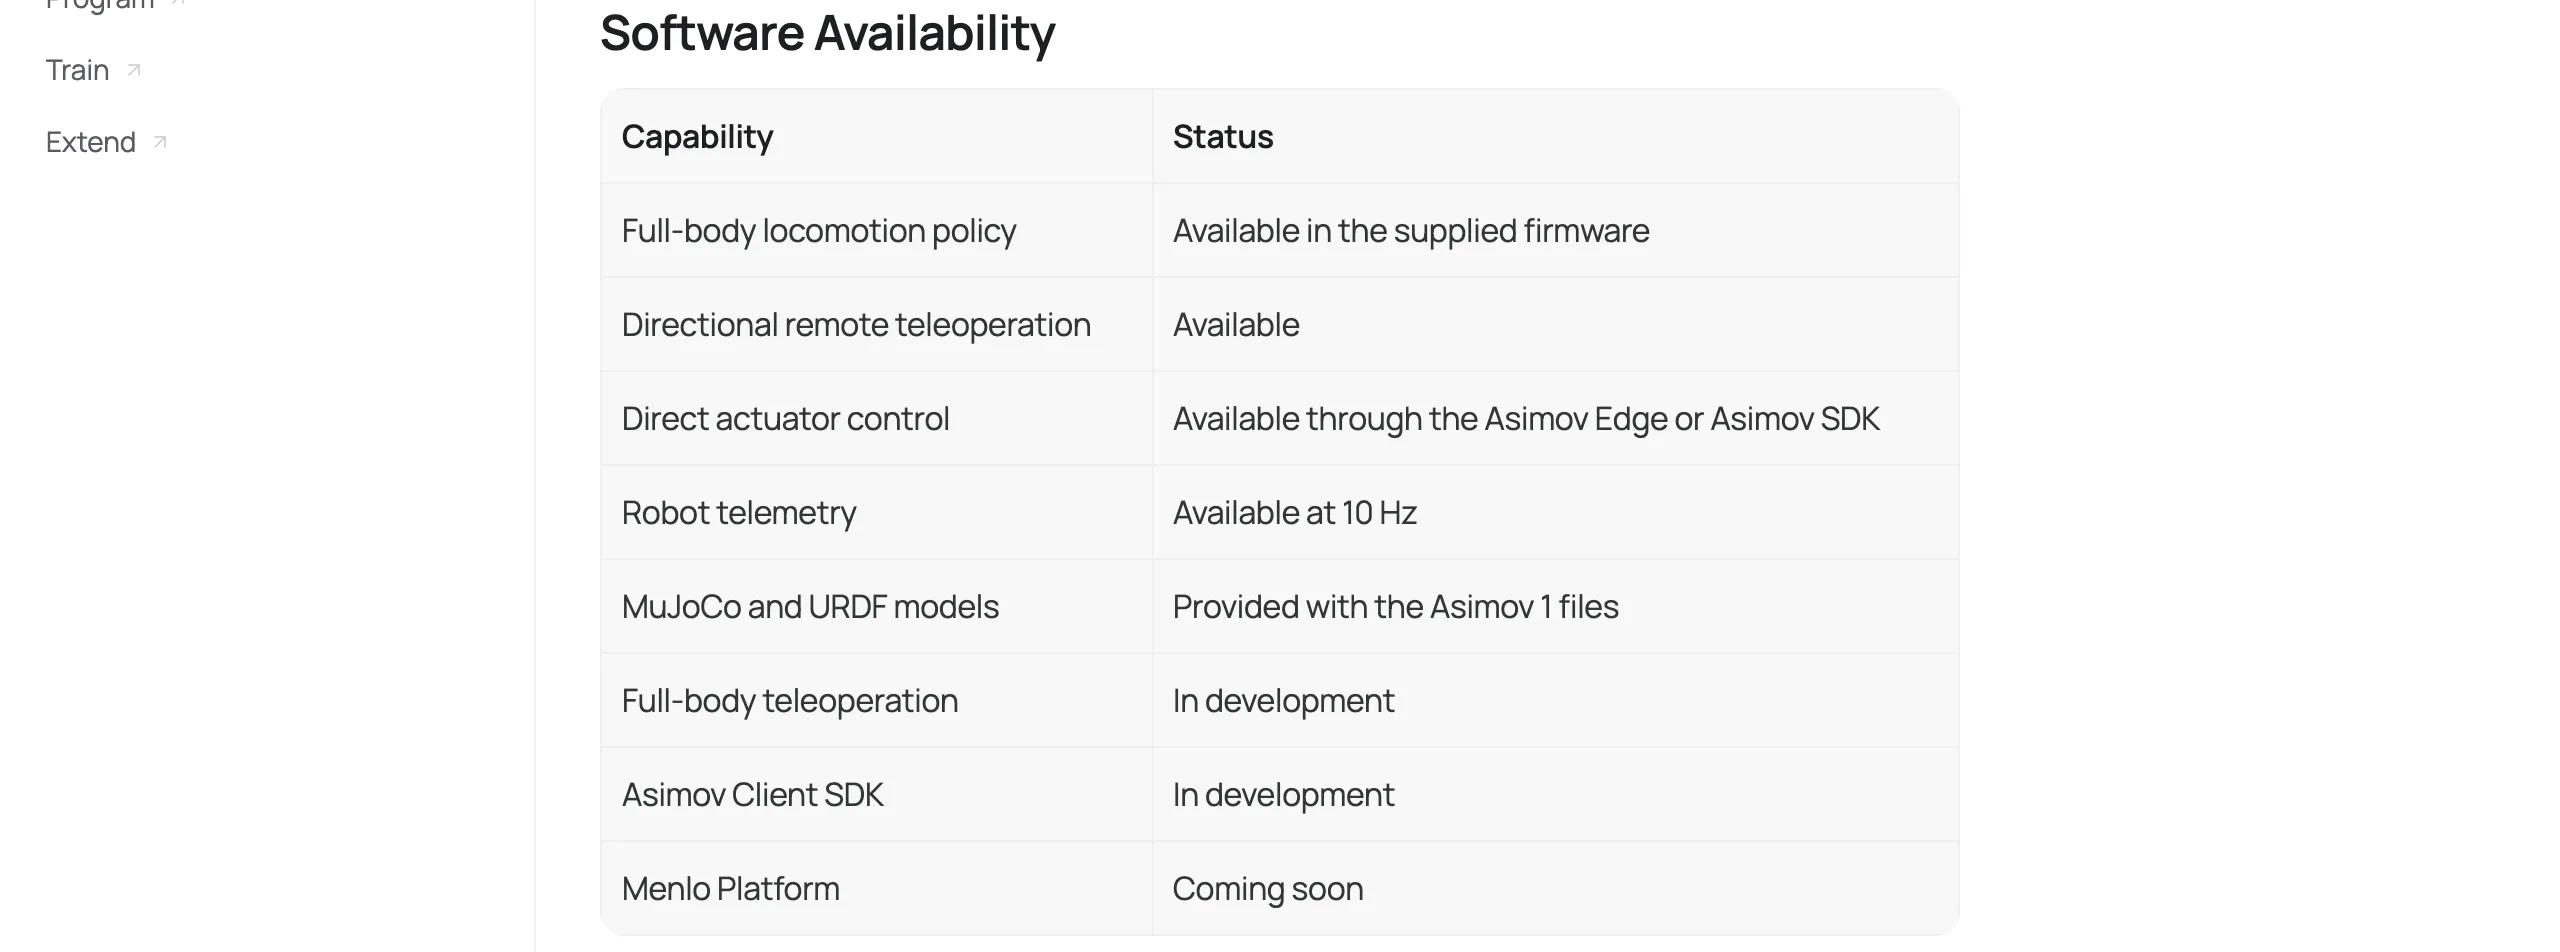
對研究者與開發者來說,軟體交付狀態比工具清單更影響排程。官方總覽頁有一張現況表,照官方頁面在 10 月 25 日的內容整理如下;完整 SDK 工作流這一列來自同頁的功能區塊。
| 能力 | 官方狀態 |
|---|---|
| 全身移動控制策略 | 已提供,隨附韌體 |
| 方向遙控(鍵盤、手把或手機) | 已提供 |
| 直接致動器控制(經 Asimov Edge 或 Asimov SDK) | 已提供 |
| 機器人遙測 | 已提供,10 Hz |
| MuJoCo 與 URDF 模擬模型 | 已提供,隨檔案包 |
| 全身遙端操作(VR 動作追蹤) | 開發中 |
| Asimov Client SDK | 開發中 |
| 完整 SDK 加模擬器工作流 | 即將推出 |
| Menlo Platform | 即將推出 |
模擬到實機這條路,官方的設計是在 Isaac Lab 或 MJLab 的訓練範本裡用隨附的 MuJoCo 與 URDF 模型練策略,再零調整部署到實機。這句話要照它的前提讀:它描述的是標準配置下的設計目標,如果你換了手部、感測器或運算配備,模擬描述、控制介面與實體硬體要自己確認同步,任一段落後,模擬裡的好成績就解釋不了實機表現。手部本身就是例子,手臂操作能力官方標為積極開發中,目前提供的是通用轉接腕,讓你接第三方夾爪或末端效應器。
「開放」的範圍也有清楚邊界。機械設計檔、電路設計、模擬模型與韌體都列為開放項目,硬體設計以 CERN-OHL-S-2.0 授權放在 GitHub 上的 asimov-1 儲存庫,10 月 25 日約有 1,300 個星標;零件總表(BOM)則要留下 email 才會寄給你,韌體映像的下載頁標示即將推出。想要完全自己備料、不買套件的人,份量與版本的核對工作都在自己身上。
官方在關於頁講過這個計畫的起點:團隊當年買了一台人形機器人來跑自己的 AI,部署步行策略時失控,踝關節裡一個小金屬件撞碎,經銷體系修不了,整間公司等那個零件等了兩個月。Asimov 就是從那個教訓長出來的產品,從一組腿、一個軀幹到全身,設計目標是每個容易壞的點都能快速換修。這也解釋了手冊為什麼長成這個樣子:它假設讀者願意理解機器裡的每一段,而不是假設讀者只按開關。
所以這份手冊最適合的讀者,是能把 20 小時組裝、90 分鐘編號與斷電導通檢查當成投資的團隊:要跑自家代理或策略的研究室、需要可維修且可改裝平台的開發者。期待買回來開機就能上工的人,現階段軟體現況表上還有兩個「即將推出」,值得等下一輪狀態更新再評估。同樣是人形機器人,Digit 5 走的是搭載運算模組交給倉儲客戶的商用路線,Tesla Optimus 在工廠裡爬產量曲線,Asimov 1 選的是把設計圖、手冊與軟體堆疊攤開給你自己組的路。開源生態裡也有互補的拼圖,例如 NVIDIA 的開源機器人代理框架 ASPIRE,這類框架與可改裝的硬體平台,是同一批研究者在用的兩種工具。
最後是時效。批次組隊狀態、20,000 美元定價與那張軟體現況表都是會動的欄位,開發中的項目上線一項,這份對照就舊一格。考慮下單或規劃研究時,以官方文件與訂購頁的現況為準,把它們當成入場前的核對清單。