TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南
TechMoon 科技月球
WordPress、SEO 與 AI 工具實測指南

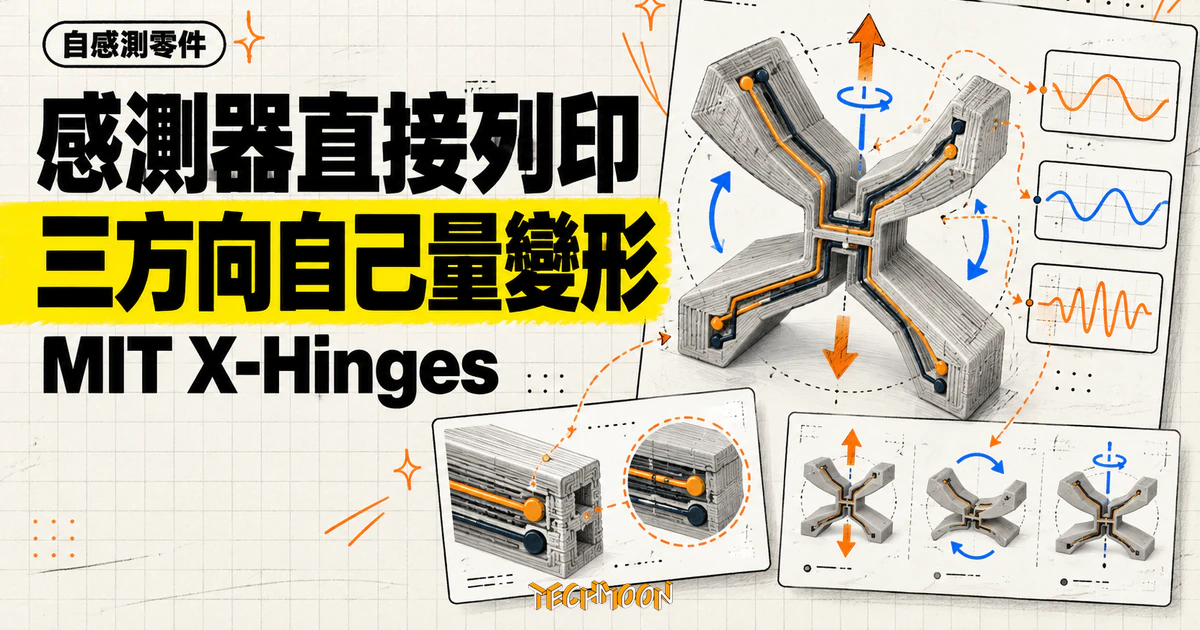
MIT CSAIL 與天津大學團隊發表 X-Hinges 設計軟體,把感測元件與導線用兩種導電度相差千倍的導電材料直接列印進會彎曲的零件,一份列印品可同時量測三個方向的連續變形。論文誠實交代限制:解碼誤差七度上下、每份列印品需相機重新校正、三軸整合僅在一份原型上驗證,機器人手套示範屬遙操作而非自主學習。
用 AI 摘要這篇文章:
MIT 電腦科學與人工智慧實驗室(CSAIL)與天津大學的團隊,在 10 月 22 日官方介紹了名為 X-Hinges 的設計與製造方法:把感測元件和導線用兩種導電度相差約一千倍的導電材料,直接列印進同一個會彎曲的零件裡。一份列印品因此能同時量測側向彎曲、上下彎曲與軸向壓縮三個方向的連續變形,論文量出的解碼誤差為側向 7.35 度、垂直 6.59 度、軸向 1.35 公釐,成果將於 11 月初在 ACM UIST 發表。
它離「印完就能用」還有段明確的距離,而且論文把界線自己畫了出來:同一個設計檔印出的兩份零件,感測讀值對不上,每一份都要靠相機輔助重新校正;三軸整合的評估也只在一份原型上完成。想直接買到這款手套成品的人依然無物可買,家裡或實驗室有多材料 3D 列印設備的原型工程師,則多了一條把感測做進結構的新路。
這則新聞容易讓人以為 X-Hinges 是十月才冒出來的東西,實際時間軸分三段。論文早在 2026 年 9 月 10 日就以上傳 arXiv(編號 2609.11077),10 月 22 日 MIT CSAIL 發布官方新聞介紹,而正式發表排在 2026 年 11 月 2 日到 5 日於美國底特律舉行的第 39 屆 ACM 使用者介面軟體與技術研討會(UIST 2026),已有 DOI 可查。換句話說,十月的新聞價值在於官方展示了研究成果與示範影片,而非首次公開。
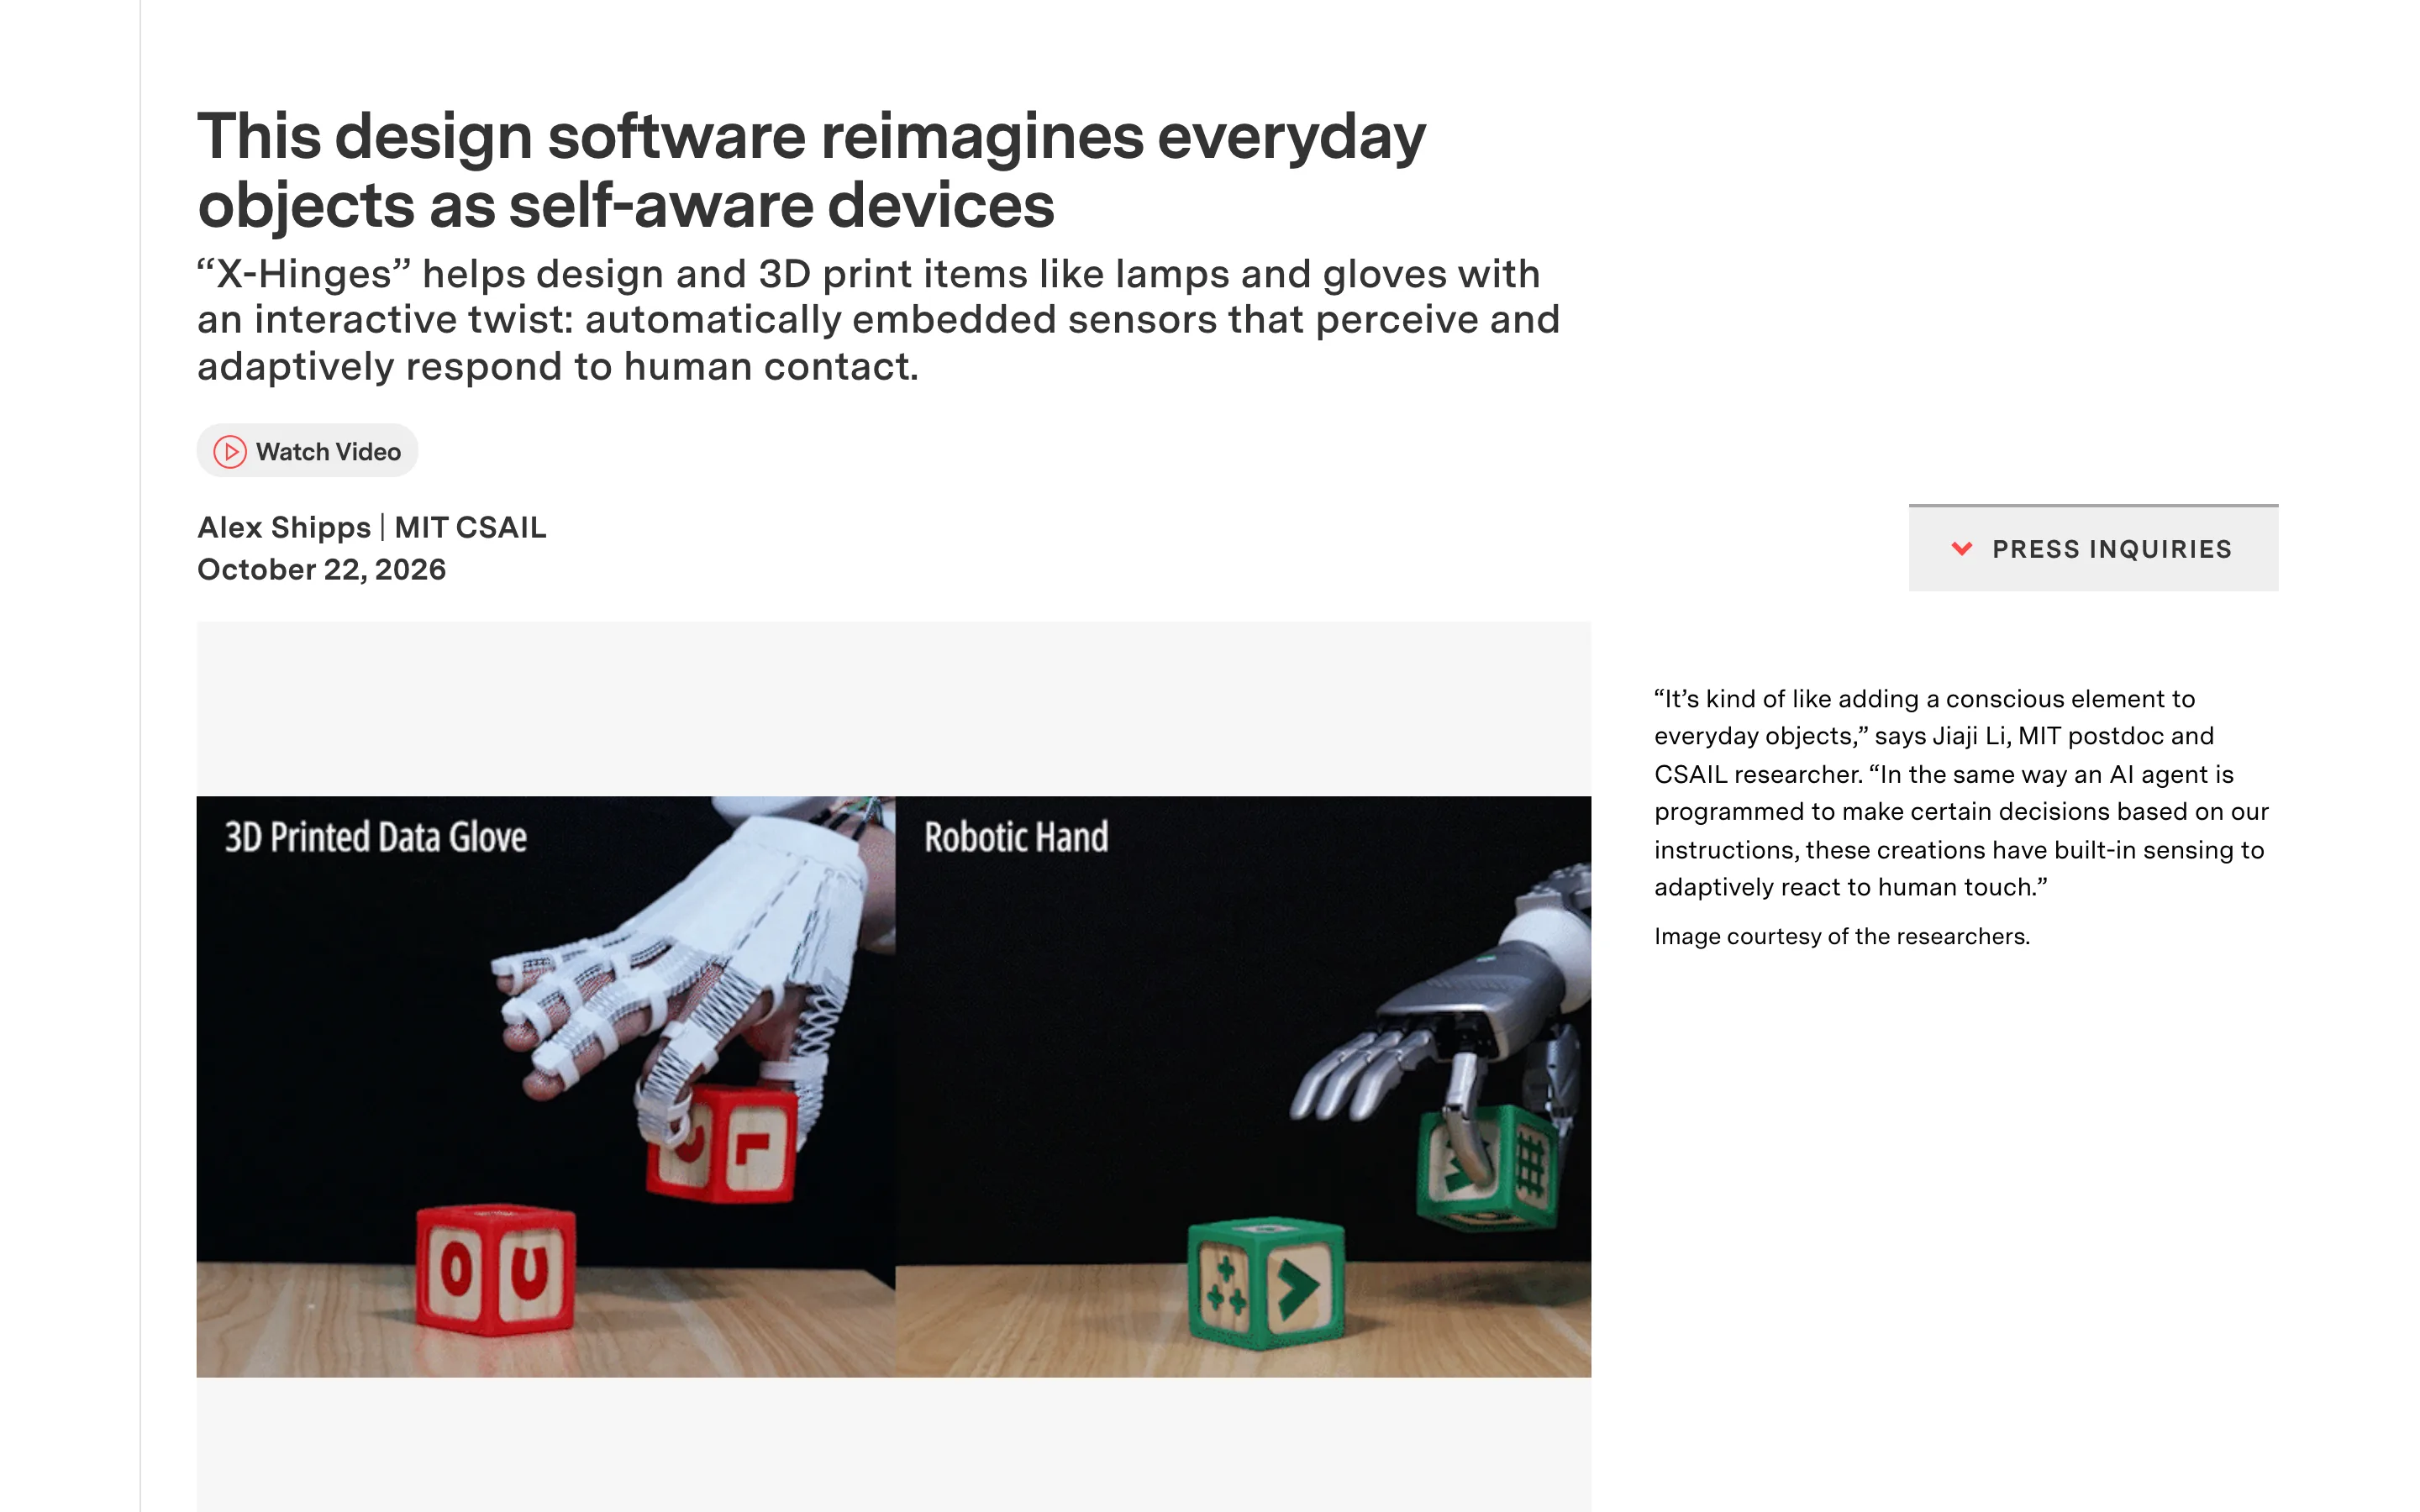
團隊組成也值得記一筆。論文由天津大學博士生、CSAIL 訪問研究員 Xiang Chang 領銜,共同作者包含 MIT EECS 博士後研究員 Jiaji Li、MIT 副教授 Stefanie Mueller,以及天津大學近期畢業生 Haiyang Yan。研究部分由浙江大學博士後研究獎學金與 MIT-GIST 計畫支持。示範影片發布在 Jiaji Li 自己的 YouTube 頻道,片名與論文相同。
要理解 X-Hinges 的進展在哪,得先看舊方法卡在哪。過去要把感測做進 3D 列印品,常見做法是感測元件和導線用同一種導電材料列印,問題是兩者都會隨變形改變電阻,訊號混在一起,MIT 新聞用「同時聽到兩個電台」形容這種混雜。論文另外點出三個實務問題:導線電阻會主導整個電路、削弱變形訊號;導線跟著結構變形會引入難以分離的雜訊;導電材料直接碰到皮膚時,人體電阻也會竄進量測。
X-Hinges 的答案是讓三種材料各司其職。白色 TPU 95A 柔性本體不導電,負責承受彎曲並包覆內部;高電阻的 ABC3D 導電 TPU 拿來做感測元件,電阻率約 1.23 萬歐姆公分;低電阻的 Filaflex 拿來做導線,電阻率約 8.75 歐姆公分,導電度是感測材料的千倍。分工的邏輯很直觀:負責感的電阻大,變形造成的變化才會佔電路總電阻的大宗;負責傳的電阻小,就算導線被拉扯,貢獻的變化也可以忽略。包在本體裡的感測元件不接觸皮膚,人體電阻進不了量測迴路。
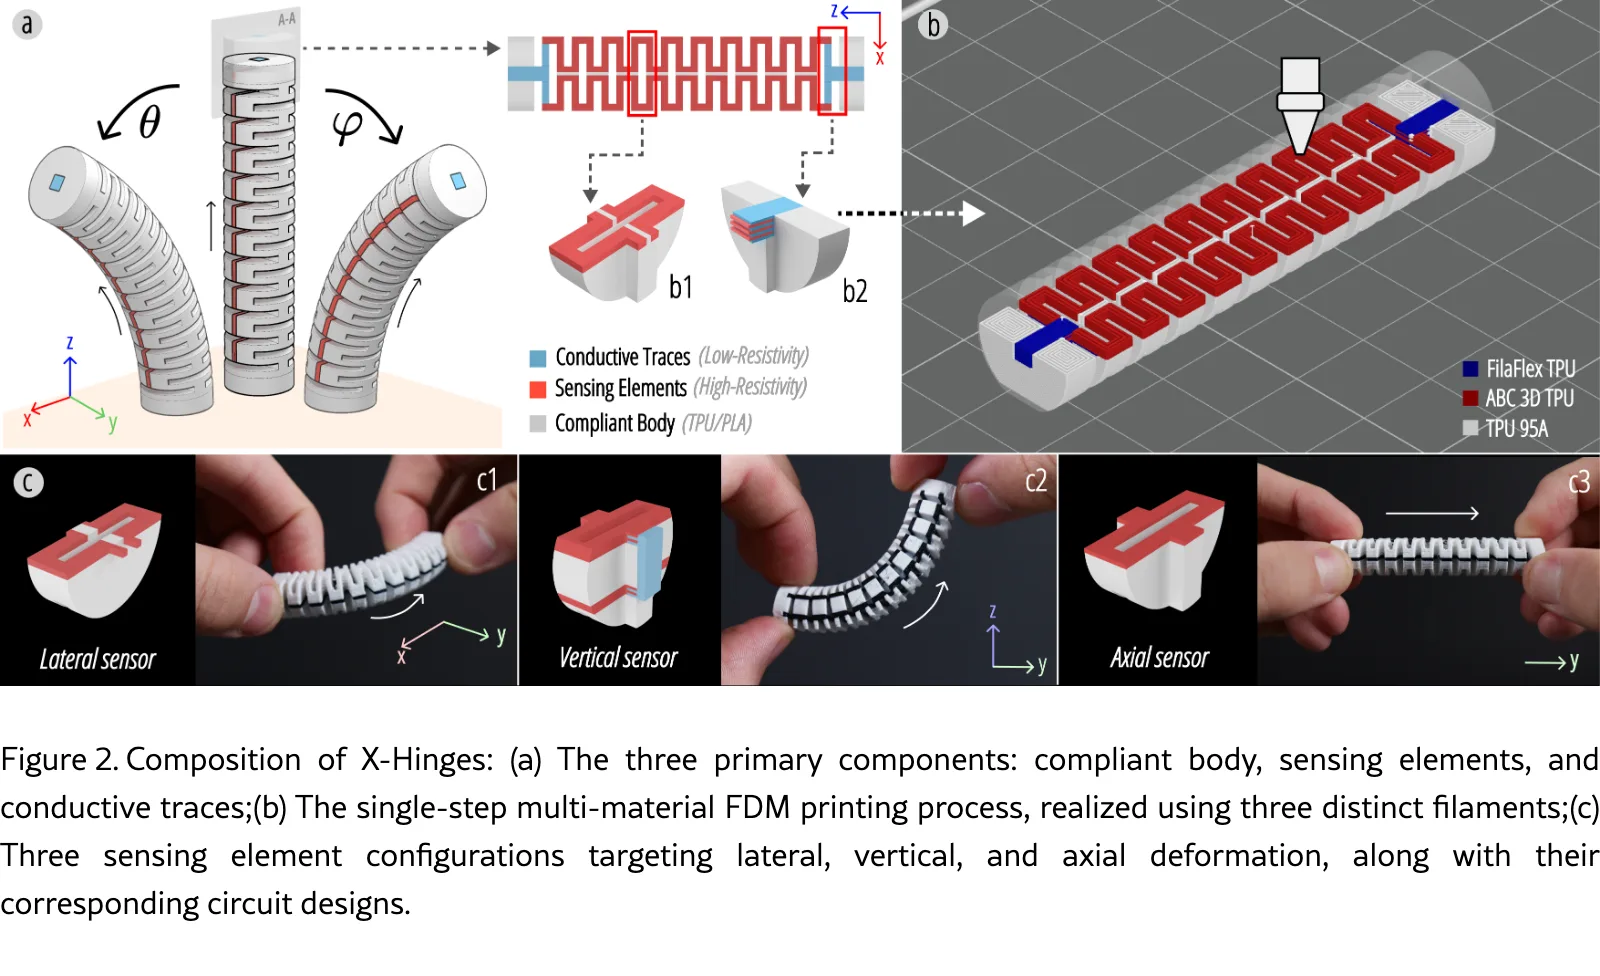
三個方向的量測靠三種擺位完成。左右對稱的兩個元件取差值可以消掉共模雜訊,得到側向彎曲;兩個元件一高一低,差值對應垂直彎曲;單一元件放在中心線上,左右對稱的應力相抵,只剩軸向壓縮或伸展。整個結構建基於 LET 薄板鉸鏈這種既有的柔性機構設計。論文在文獻對比中明確定位了差異:MetaSense 只能測面內變形還得手工插入金屬線,LattiSense 侷限在特定單軸,XSpine 的接觸式感測只給出離散訊號,而 X-Hinges 提供三自由度的連續感測。領銜作者 Chang 在新聞稿裡的說法是,過去多數方法只允許一個軸向的運動,常是源於訊號干擾,X-Hinges 讓列印品能從三個角度活動並同時記錄各方向的動作資料。對做互動原型的人,這還改變了設計流程:感測位置在設計階段就跟著幾何一起規劃,形狀特殊的物件不必遷就現成感測器的尺寸,也不必在零件印好之後再想辦法黏上感測片。
還原成讀者視角,還要補上兩塊拼圖。電阻值本身不等於角度,讀取靠一套自製電路板:跨阻抗放大器把微弱電流轉成電壓,ADS1256 類比數位轉換器取樣,STM32 送進電腦,每通道每秒 50 次,論文宣稱量測精度達全刻度的 0.01%,比起直接用 ESP32 類比腳位,訊噪比最高高出 27,415 倍。這組數字同時說明了限制:感測元件印進零件了,讀取電子與接線還是外部的。解讀端用時間卷積網路(一種看前後變化序列的類神經網路)從多通道電阻歷史聯合解出三軸角度與位移。配套的設計工具提供自訂形狀、圓柱、長方體與細輪廓四種形體,可選自由度,也能把感測結構加到既有的 3D 模型上。
三軸整合原型的解碼誤差,側向 7.35 度、垂直 6.59 度、軸向 1.35 公釐,這是模型輸出對上馬達編碼器參考值的平均絕對誤差。七度上下的誤差對連續互動足夠,對精細操作就要先想想:如果你要分辨的手勢幅度本身不到七度,這個解析度會吃掉差異。
更關鍵的數字在「重製」。同一幾何的另一份列印品 S2,直接套用原始樣本 S1 訓練的模型,誤差會跳到 10.02 度;經過約 2 分鐘的相機輔助校正,降回 3.96 度。一份被刻意操到漂移的舊樣本(連續受力 1,000 次、泡水三天),誤差從 8.20 度校回 3.71 度。單自由度的新幾何要從頭建立基礎模型,約需 8 分鐘的操作資料,多自由度會更花時間;後續相同幾何的列印品只需 2 分鐘校正。校正的方式是讓一般手機或筆電相機追蹤零件上的列印標記,把同一時刻的影像角度與電阻讀值配對。這也是整套方法目前最明顯的使用摩擦:列印解決了感測器的製造,校正卻把每次重製都綁回一台相機面前,而且校正效果是在指定樣本上量出來的,換材料、換幾何能不能得到同樣的改善,論文沒有給保證。
耐久性倒是給得大方。疲勞測試讓樣本在兩個角度極端之間反覆彎曲 420,000 次、歷時 233 小時,結構保持完好,平均電阻漂移小於 5.5%。論文仍建議高精度用途定期重新校正,這是誠實的說法,也再次印證校正在本方法裡的位置。
新聞裡最吸睛的畫面,是戴上手套的人抓積木、機器手跟著做。MIT 新聞稿的措辭是手套能「教機器人如何抓取積木」,論文實際展示的系統則是即時動作映射:LinkerHand O6 伶巧手裝在 OpenArmX 機械臂上,PICO 4 Ultra 頭顯追蹤手腕位置並算出機械臂姿態,手套以每秒 50 次的頻率把手指彎曲解成關節角度,映射到機器手關節,端到端延遲 180 到 200 毫秒,示範中完成了拇指對指、握手與雙指捏取。
這兩種說法的差別值得分清。遙操作的意思是人提供動作、裝置跟著執行,機器手在過程中沒有自己學會任何抓取策略;要把這些示範資料拿去訓練能自主操作的策略,還需要另外的資料蒐集、標記與評估流程,論文並沒有做這一步。手套真正的價值在於量測穿戴化:它按手型調整設計,讓感測結構對準指關節,把「人怎麼動」變成可記錄的連續資料,這類資料正是機器人模仿學習需要的原料。從這個角度看,手套是資料側的基礎建設,離自主操作還隔著一整段訓練與驗證,但對需要大量蒐集示範動作的工廠或研究室,這條量測路徑已經可用。
另外三個應用示範各有看頭。虎鯨造型的遊戲控制器把感測放進兩側胸鰭與尾基部,壓胸鰭控制畫面裡虎鯨的轉向、擺尾控制前進,形體本身成為操作語言;有個小出入值得記下,MIT 新聞稿把這個控制器描述成「像卡通鯊魚」,論文裡的設計圖與示範都是虎鯨。Kresling 折紙燈整組攤平一次列印,結構重 13.85 克,含燈、電池與電路整套 28.9 克,從 46 公釐高壓到 16 公釐的過程中連續調光直到熄滅。8 通道觸覺矩陣放在桌面上能靠變形分布辨識放上來的水果,葡萄 92.7%、蘋果 96.0%、金橘 77.6%;新聞稿舉的香蕉其實是假設情境,論文實測用的是這三種水果,而且換成別的物品就得另外建立分類資料。
限制章節裡,團隊自己列了三條會影響採用判斷的界線。三軸估計的整合驗證只在一份原型上完成,跨幾何、跨剛度、跨列印品的廣泛驗證還沒有做。導電 TPU 材料本身有遲滯與黏彈潛變,快速或重複變形下的高精度追蹤受限,模型補償只是緩解。校正目前依賴外部相機與專用讀取電子,論文對方法的定位是給製造研究者、互動設計師與工程師的研究原型,而給一般使用者的「隨插即用」還在未來工作的清單上,方向是用材料自身的電阻特徵做免參考的自監督校正。
下一步的藍圖也有出處。Jiaji Li 的研究主軸是讓致動與感測直接在列印物件裡「長出來」,他的前作已經用列印肌腱讓物件動起來,X-Hinges 補上感測這一半,兩者合併進同一次列印,是他對具身智慧與 AI agent 實體平台的期待。軟體端,先前介紹過的 iPhone 代理 Pelican 展示了 AI agent 接手手機操作的路線;實體端,感測與致動能不能便宜地長進每個物件,決定 agent 走出螢幕之後能摸到什麼。這條路徑與近來機器人硬體的開源化走向互相呼應,開源機器鴨 Microduck 走的是把整套機器人平台帶進桌面,X-Hinges 走的是把感測做進每個列印出來的零件,兩者解決的是不同層的問題。工業檢測場景裡機器人感測的價值已經被驗證過,Gecko Robotics 靠艦艇檢測把合約上限談到 3 億美元,靠的是專用感測陣列;X-Hinges 這類可列印感測若能跨過校正門檻,把感測面積的成本往下壓,想像空間才會打開。
適合現在動手的,是有多材料 FDM 印表機與資料分析能力的團隊。論文明列 Prusa XL、Bambu H2D、Snapmaker U1 這類消費級機種就能印,附錄提供了列印參數,合理的起手式是先做單自由度零件,驗證後續列印品校正前後的讀值差異,再往多自由度擴充。
想買現成品的人要繼續等。官方頁與論文都沒有提供商品、價格或上市時程,這是研究發表,距離產品規格、支援與可靠性驗證都還有明確的空白。值得放進追蹤清單的時間點是 11 月的 UIST 正式版發表(DOI 10.1145/3830398.3830598),以及兩個技術訊號:免外部相機的自校正何時出現,致動與感測合併的同次列印何時落地。這兩步任何一步成真,列印品才會從「會量的道具」往「會動又會量的機器」靠近。